
無人機の飛行距離を伸ばそうとすると、翼の形、モーター、プロペラをそれぞれ目標の巡航速度に合わせて選ぶ必要があり、組み合わせは膨大になる。翼が速く飛ぶ設計なのにモーターとプロペラは低速向き、といった食い違いが少しでもあると効率は落ちる。手作業で最適点を追い込むのは骨が折れる作業になりがちだ。
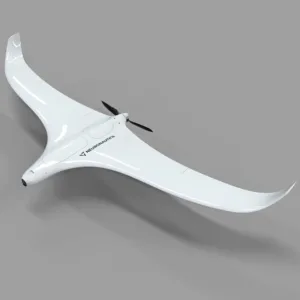
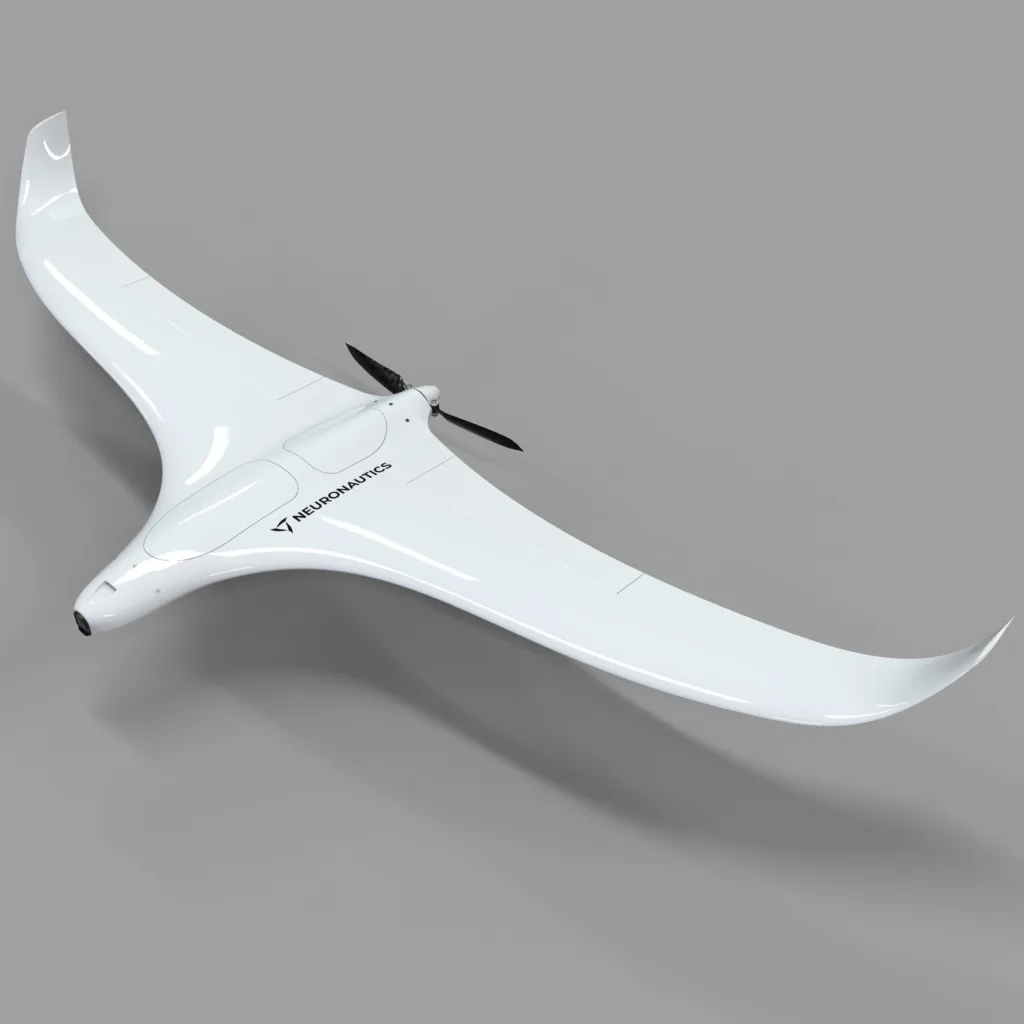
スペイン在住のRC機クリエイターNeuronautics氏は、この最適化にAIを持ち込んだ3Dプリント製の翼「Neuronaut NX-2」を公開している。翼の輪郭を16個の設計変数で表す完全パラメトリックモデルに、生物の進化を真似た探索アルゴリズムを組み合わせ、数千通りの候補から最も効率の高い形を選び出す仕組みで、目標巡航速度は秒速12mに置いた。前作NX-1と比べて空力効率は約16%高いという。設計データと開発プロセスはCults3DとYouTubeで公開している。
Neuronautics氏は次に、機体側だけでなく推進系まで含めた実飛行検証に踏み込んだ。自作のスラストベンチでモーターとプロペラの効率を実測したうえで、自律ロイターミッションを組み、半径200m・高度100mの円を秒速16m〜10mまで速度を落としながら各120秒間飛ばして消費電力を記録する、というやり方で最適な組み合わせを探した。2種類のモーター(Ready to Sky/T-Motor)と4種類のプロペラ(10×4.5と9×7、9×5、いずれもインチ表記)を比較した結果、T-Motorと9×7の組み合わせが最良で、1kmあたりの消費エネルギーが32Whまで下がった。当初構成の47Wh/kmからは32%減、同じ電池で47%長く飛べる計算になる。
3セル・リチウムイオン39Whのパックで理論航続は約120kmに達する。搭載しているDJIのFPVカメラO4 Proが1kmあたり約6Whを消費しており、カメラを外せば200km超の可能性もあるとNeuronautics氏は述べている。失速の限界を試すテストでフラットスピンに入り機首を複数回破損したものの、機体はモジュール設計で、破損部分だけ差し替えられる。最終版の機首はFormlabsのForm 4Lで印刷し、衝撃に強いTough 2000レジンに素材を替えて補強した。今後は航続に振ったバージョンの検討も明らかにしている。