中国の河北工業大学などの研究チームが、モーターを一切使わず、電圧で伸び縮みする人工筋肉だけで股関節の動きを助ける歩行アシストスーツを開発した。繊維状の人工筋肉を束ねた駆動部の重さはわずか6gしかない。健康な成人6人による歩行試験では、歩行に使うエネルギー消費を装着なしと比べて平均13.9%減らした。
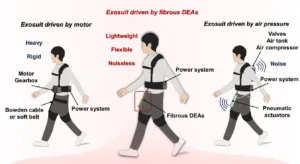
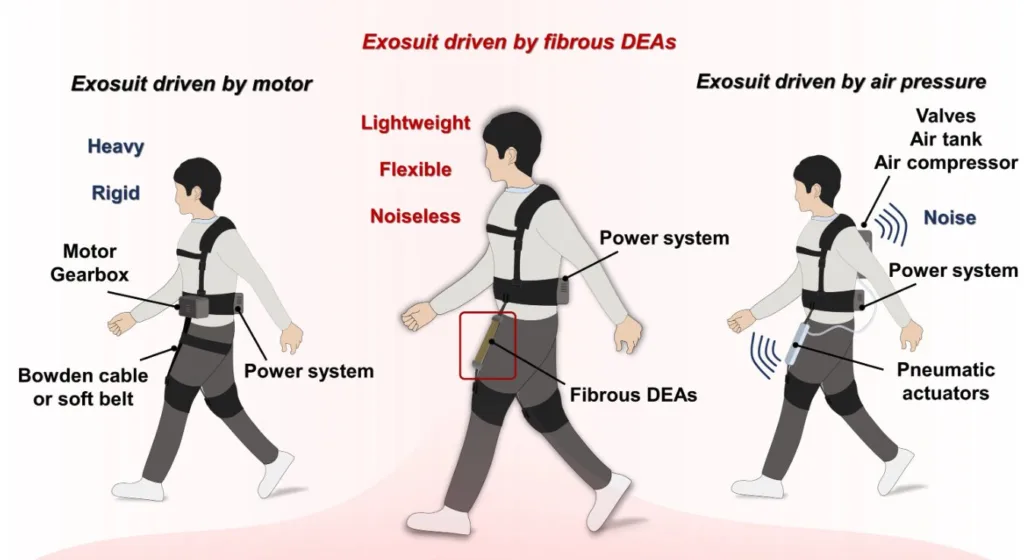
歩行を助ける装着型ロボットのうち、布のように柔らかい「エクソスーツ」は、リハビリや作業時の疲労軽減への活用が期待されている。だが従来の製品や研究機では、動力に電気モーターや空気圧の装置が必要で、かさばって硬い駆動部が自然な動きを妨げてきた。軽くて柔らかい代替として研究されてきたのが誘電エラストマーアクチュエーター(DEA)だ。電圧をかけると変形するゴム状の素材で、筋肉に似た動きをすることから人工筋肉とも呼ばれる。ただ、これまでは力とエネルギー出力が不足し、体に沿わせて組み込むことも難しかった。
チームは、細い筋繊維が束になって筋肉を構成する体の仕組みにならい、直径1mm前後に対して長さが100倍以上ある細長い繊維状のDEAを開発した。素材には分子設計で極性を高めた独自のゴムを使い、電気的な性能と機械的な強さを両立しにくいというDEA特有のトレードオフを克服した。誘電率(電気をためる能力の指標)は定番のアクリル系素材の約2.6倍で、繊維は重さ1kgあたり260Jのエネルギーと1664Wのパワーを出し、約10万回の伸縮に耐えた。この繊維をブロック玩具のように組み合わせて束ね、力を増幅する方式も確立し、10本束ねたユニット2つの計6gで股関節まわりを駆動する。
アシストの仕組みは、バネの蓄え放ちに近い。歩行中に脚が後ろへ伸びる局面で電圧をかけて繊維を伸ばし、動きへの抵抗を減らしながら弾性エネルギーを蓄える。脚を前へ振り出す局面で電圧を切ると繊維が縮み、蓄えた力を放出して動きを助ける。時速4kmの歩行試験では、6人の参加者が装着なし、電圧をかけないパッシブ、歩行のリズムに同期して電圧を制御するアクティブの3条件で歩き、代謝コストはアクティブで平均13.9%、パッシブでも6.4%減った。筋電位の計測でもアクティブ時の筋活動が最も小さく、論文はこれまで報告された股関節アシスト外骨格の多くを上回る効果だとしている。
課題も残る。DEAに流れる電流は人体の安全限界を大きく下回るものの、駆動には高い電圧が必要で、表面での放電リスクへの対策が要る。一方でチームは、繊維の製造工程が大面積の一括生産に対応できるとし、実用的な装着型ロボットへの応用に向けた前進と位置づけている。成果は2026年7月10日、学術誌『Science Advances』に掲載された。