
シンガポール国立大学(NUS)の研究チームが、電子回路を使わずに、触れた力を直接ロボットの動きに変えるソフトセンサー「ME-SOFS」を開発した。柔らかい素材でできていて、力を流体の流れに変え、その流れでアクチュエータを動かす。感知から動作までを、計算も外部電源もなしにつなぐ。成果は学術誌Science Advancesに掲載された。
柔らかい素材でできたソフトロボットは、低侵襲の手術や深海の探査などで期待される。だが、周りを感じて反応するには、ふつう電子センサーと信号処理の回路、動力つきのアクチュエータを、コンピュータでまとめて動かす。部品を積み重ねるほど、重さや複雑さ、故障の起きやすさが増す。とくに濡れた場所や高温、高圧では、電子部品が乱れやすい。
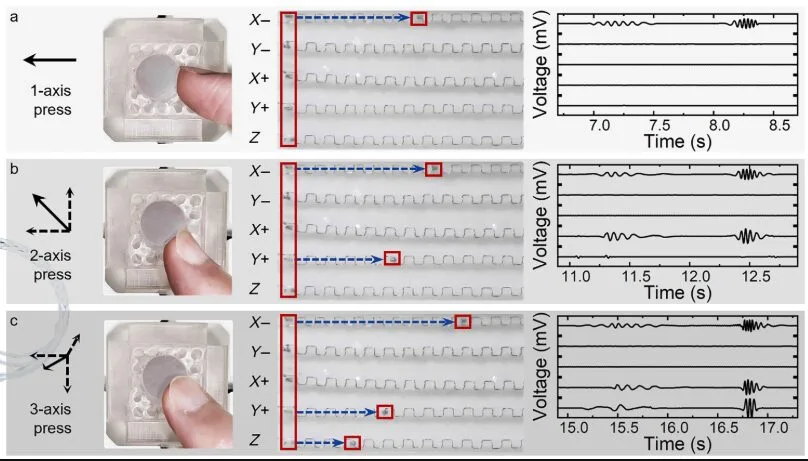
ME-SOFSは、3Dプリントで作る、柔らかく穴の多い構造だ。中央の柱の周りに、流体を満たした5つの部屋が、水平に4つ、垂直に1つ並ぶ。力がかかると柱がその向きに傾き、対応する部屋を押し縮めて、柔らかいチューブから反対側のアクチュエータへ流体を送る。部屋ごとに別々に反応するので、水平・横・垂直の3方向の力を見分けられる。押す力がそのまま流体の動きになり、その動きがそのまま駆動になる。間に電子的な変換は入らない。
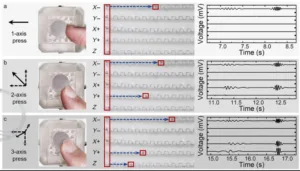
電気の信号も取り出したいときは、電源のいらない受動的な仕組みを足す。押し出された流体が小さな磁石を金属の弧の前で動かすと、磁力の変化が電圧のパルスを生む。自転車のライトが車輪の回転で光るのと同じ原理だ。パルスの数が、加えた力の大きさに対応する。感度は、3Dプリントの設計で穴の大きさなどを変えるだけで調整できる。
チームは、これを使ったデモをいくつか示した。エンドウ豆ほどの大きさのセンサー5個を、1つの素材で継ぎ目なく一体成形したソフトな手袋は、指先の握る力を捉え、持った物の重さを言い当てた。目隠しの操作者が、触覚だけでロボットアームの握りを操ることもできた。センサーは90℃の熱水や、水深およそ11m相当の高圧でも安定して働く。電子部品を持たないため、電磁的な乱れの影響も受けない。
研究チームは、身体そのものが、制御の仕組みなしに感じて動くふるまいを生む点に注目する。応用として、熟練者と同じ力の手応えを伝える医療訓練や、転倒時の負荷の増加を反射のように感じて支えるロボット介護などを挙げている。