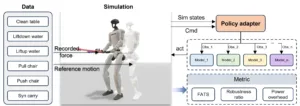

独ミュンヘン工科大学の研究チームが、ヒューマノイドロボットが実際の作業でかかる力に耐えられるかを測る、新しい評価の指標「ThorArena」を開発した。重い荷物を運んだり、家具を押したりといった動きを、力のかかり方まで含めて試せる。成果は論文投稿サイトarXivで公開された。
ヒューマノイドは、工場などで重い箱を運ぶ、机を拭くといった実務に向けて開発が進む。だが、その実力をどう確かめるかは難しい。これまでの多くの試験は、何も持たない状態で、うまく動けるかどうかを見るだけだった。荷重や抵抗のない場所での動きのため、見栄えは良くても、実際に力がかかった瞬間にバランスを崩して失敗しかねない。衝突を避けられるかを見る試験はあったが、物を押し引きしながら力をやり取りする接触は、評価から抜け落ちていた。
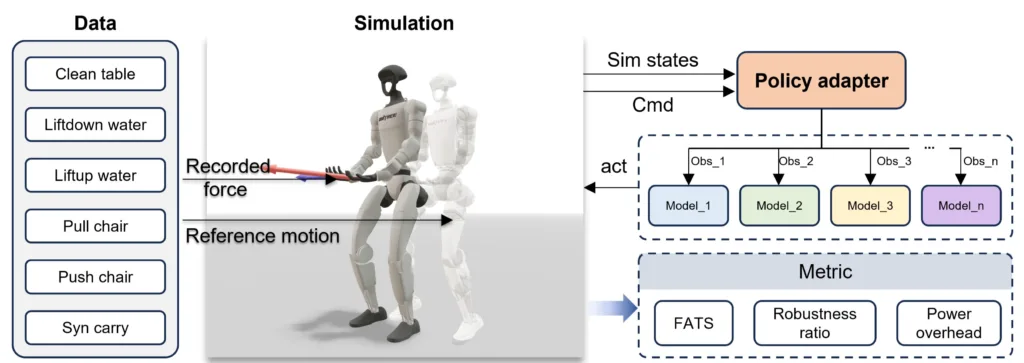
ThorArenaは、シミュレーションの中でこの穴を埋める。人が作業するときの体の動きと、手が出す力のデータを記録し、それを仮想のロボットに当てはめる。すると、ロボットは人と同じように物を押し引きする力を受けながら、動きを求められる。どれだけ狙った動きを保てたかは、「力を考慮した追従スコア(FATS)」という物差しで数値にする。
この物差しで測ると、いまの主要なロボット制御AIは、人が腕を直接手で導くような場面で、人と同じ水準の安定性には届かなかった。見た目の動きは学べていても、実際に力をやり取りする接触には、まだ弱い。研究チームは、その差を初めて目に見える形にしたとする。
人と場所を共にするロボットには、欧米で安全の認証を求める動きが進む。何をもって「接触しても安全」と言えるのかを、数字で示す土台に、こうした指標がなりうる。当面は工場が、その先には病院などが働く場として見込まれる。研究チームは今後、扱う作業や力の種類を増やし、実物のロボットでも試すとしている。