
シンガポール国立大学(NUS)の研究チームは、1本の人工筋肉の中で、縮む場所を選んで動かせる柔らかいロボットアームを開発した。タコが腕の一部だけを曲げる仕組みに着想を得たもので、4本の人工筋肉で腕の6区間を動かした。チームの見積もりでは、モーターで同じ動きを作ると24個必要になる。
タコは、腕の一部を障害物に巻き付けながら、別の部分を狭い隙間に差し入れて物をつかめる。柔らかいロボットで同じことをするには、これまで曲げたい場所ごとに部品を用意し、その取り付け金具や配線も必要だった。部品が増えるほど腕は重く大きくなり、狭い場所やドローンのように運べる重さが限られる用途では扱いにくい。
チームが使った人工筋肉は、形状記憶合金のばねだ。ばねは電流で温まると縮み、冷えると腕の柔らかい骨組みに元の長さまで引き戻される。チームはタコの腕で筋肉に指令を伝える神経と筋肉の接合部にならい、ばねの途中に電気の接点を一定の間隔で取り付けた。選んだ2つの接点の間に電流を流すと、その区間だけが温まって縮む。使う接点を変えれば、1本の筋肉を1つの長い区間としても、いくつもの短い区間としても働かせられる。
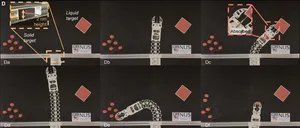
長さ10cmの腕で比べると、従来の部品を積み重ねる方式が46度曲がったのに対し、新しい方式は91度曲がった。取り付け部品が減って、腕の長さを動きに使える割合が増えたためだ。チームの計算では、腕の先端が届く範囲も約3倍に広がった。チームは、2本の人工筋肉で腕の7区間を動かし、カメラで形を追いながら「N」「U」「S」の文字の形を描かせることにも成功した。
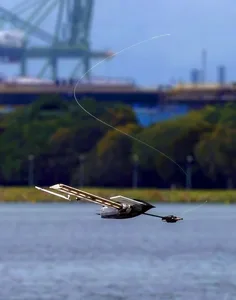
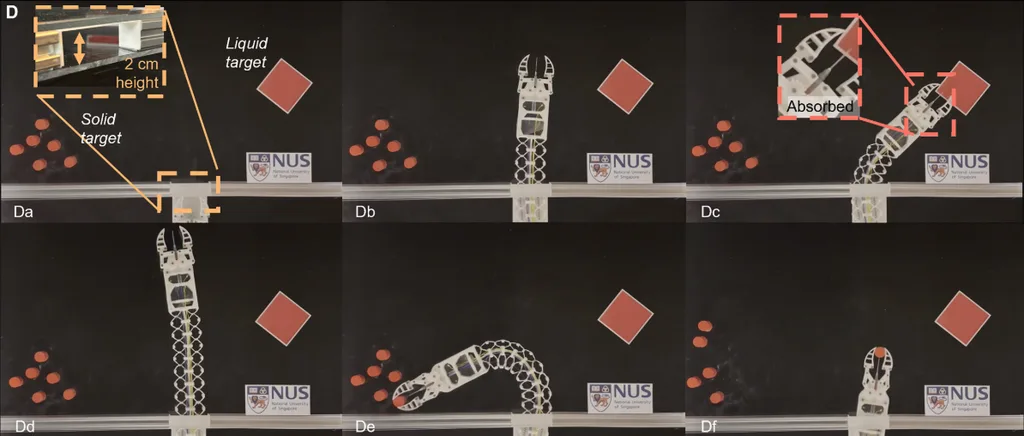
チームは実用を見据え、長さ0.6mの腕にグリッパーと注射器を付けた。同じ人工筋肉の別の区間が、腕を曲げ、グリッパーを開閉し、注射器を押し引きする。腕は丸めてドローンの下に吊るして運べ、支える部品を含めた重さは約450gに収まる。チームは実演で、高さ2cmの隙間から液体や固体の試料を採取した。
チームは、機械の内部の点検や組み立て、内視鏡、災害時のがれきの下の捜索などへの応用を挙げる。研究を率いたCecilia Laschi教授は、大きさや形、人工筋肉の種類を変えたときにこの方法が通用するかを次の課題に挙げた。縮んだ筋肉が冷えるまでの時間を縮めて次の動きに早く移れるよう、チームは空冷の仕組みや、より強い力を出せる素材も検討する。成果は2026年9月25日、学術誌Science Advancesに掲載された。