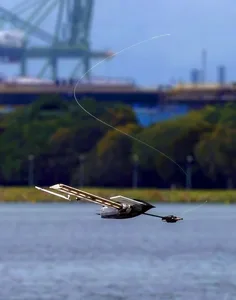

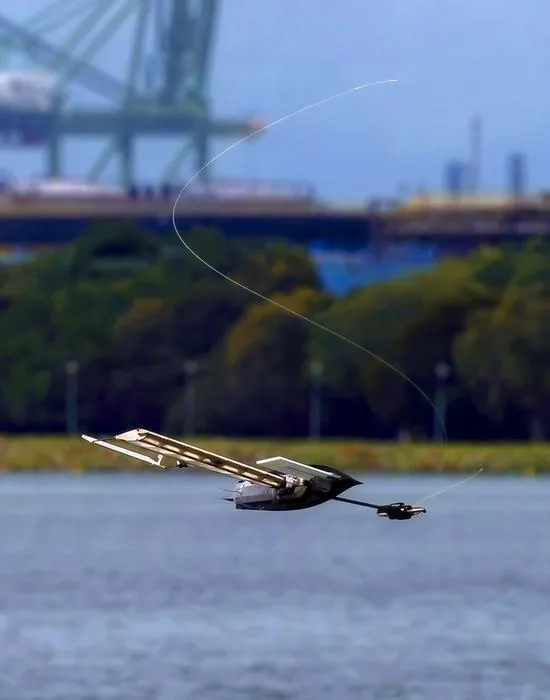
シンガポール工科デザイン大学(SUTD)の研究チームは、空から落とすとカエデの種のように回りながら降りて水面に着き、そのまま風を受けて自律航行する帆船型のロボット「ALBATROSS」を開発した。高度150mから落とした試験で、ロボットは安定して回転しながら降下し、着水後に自力で姿勢を立て直して帆走を始めた。
離れた水域の観測には、到着の速さと滞在の長さを両立しにくいという課題がある。水面を進む観測機は長くとどまれるが、目的地にたどり着くまでに時間がかかる。航空機はすぐに現地へ行けるが、長くとどまれない。SUTDのFoong Shaohui教授は「空からの展開の速さと、帆走の持久力の両方を生かしたかった」と説明する。
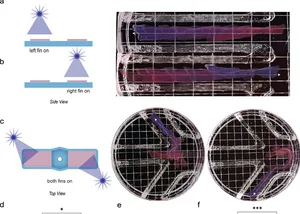
チームは、この2つの役割を同じ部品に担わせた。ロボットが持つ硬い翼は、落下中はカエデの種のように自然に回転して落ちる速さを抑え、着水後は帆として風を受ける。パラシュートや着水用の専用の仕組みは要らない。ロボットは水面では魚の尾びれを模したかじで向きを変え、風が弱いときの操舵を助ける。使うアクチュエーター(動かすための部品)は3個、航行用のセンサーも3個で済む。チームによると、空と水の両方で動くほかのロボットは、アクチュエーターを6〜8個使い、より多くのセンサーを積んでいる。
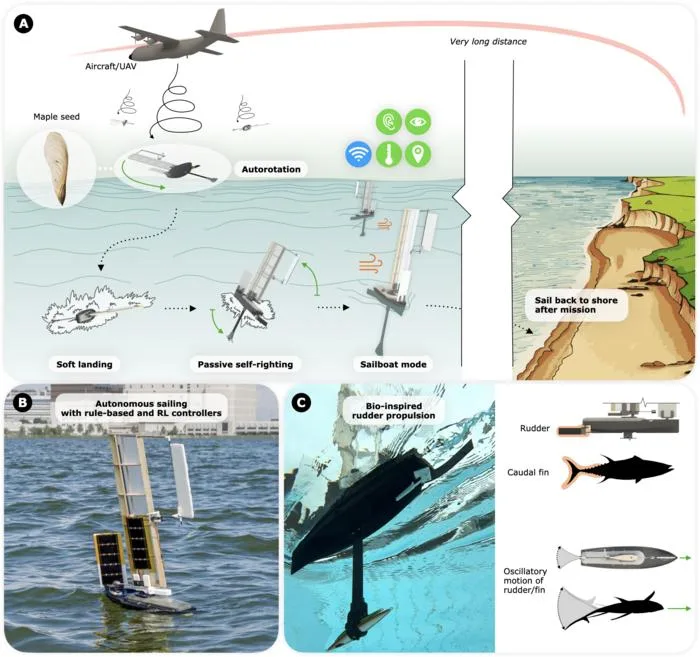
チームの見積もりでは、回転して落ちる仕組みを持たない似た機体は、着水時に約18.5倍の衝撃エネルギーを受ける。水面に出たロボットは、あらかじめ決めた地点の間を自律的に航行する。シンガポールの2つの貯水池での試験では、大きめの試作機が最高で時速1km弱で帆走し、約3時間にわたって湿度や暑さの指標、風向きを記録した。
チームは、環境観測や気候変動の研究、捜索救助、海上の警備などへの応用を見込む。ただしロボットはまだ概念実証の段階で、試験は風や波の穏やかな貯水池に限られる。Foong教授は、外洋で使えるよう頑丈で長持ちする機体に育てることを次の目標に挙げる。
機体の3D CADデータ、マイコンボード「Teensy 4.1」向けの制御プログラム、試験データは、データ共有サイトのZenodoでCC BY 4.0(クリエイティブ・コモンズ表示4.0ライセンス)のもと公開されている。成果は2026年9月30日、学術誌Science Roboticsに掲載された。