
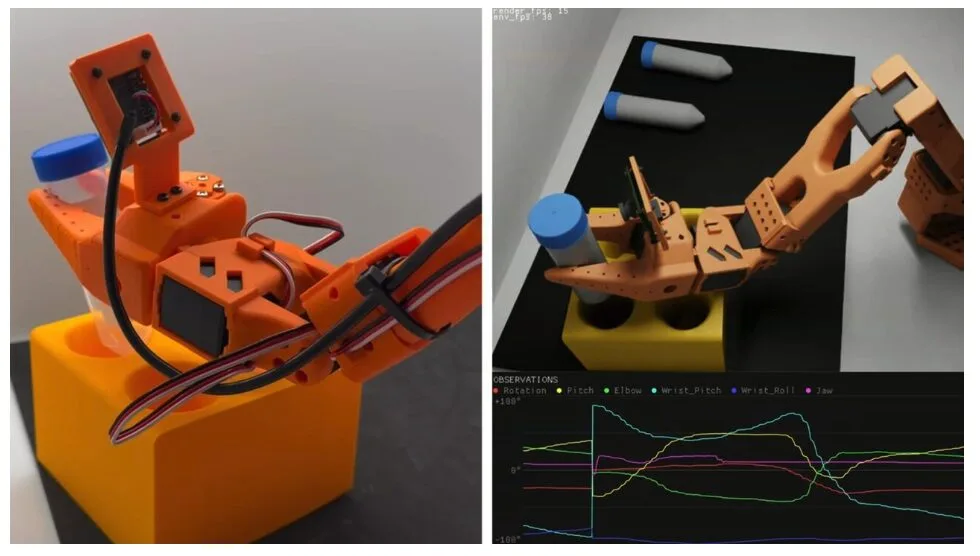
NVIDIAとHugging Faceが、ヒューマノイド(人型ロボット)の開発をオープンソースで進めやすくする取り組みを進める。NVIDIAのロボット向けの基盤モデル「Isaac GR00T 1.7」と、動作データを集める枠組み「Isaac Teleop」を、Hugging Faceのオープンソースのロボット用ライブラリ「LeRobot」に組み込んだ。基盤モデルは、多くの用途に応用できる大規模なモデルを指す。
オープンソースのAIは、モデルやデータ、道具を共有することで、開発を一気に速めてきた。だがロボットの分野は、大規模なデータや基盤モデル、シミュレーション、検証の道具などが高価でバラバラだったため、その恩恵を受けにくかった。
LeRobotは、ロボットのデータやモデル、動作の方針(ポリシー)、手順を、みんなで学習・実行・共有するためのライブラリだ。GR00T 1.7は、カメラの映像と言葉の指示から動作を導く、人型ロボット向けのモデルだ。Isaac Teleopは、人が実演した高品質な動きを、共通の形式で集めて共有できるようにする。
これらがそろうことで、開発者は、動きのデータを集め、モデルを自分のロボットに合わせて調整し、性能を評価し、実機に載せるまでを、一つの開かれた流れでこなせる。NVIDIA側の300万人のロボット開発者と、Hugging Face側の1600万人のAI開発者がつながることになる。
Hugging FaceのThomas Wolf氏は、オープンソースは、進んだ研究を誰もが学び、応用し、積み上げられる形に変えると述べる。一方で、この一式はNVIDIAのシミュレーターや専用チップを前提とする部分も多く、囲い込みではないかという見方もある。今後は、世界の動きを模した基盤モデル「Cosmos 3」の追加も予定される。