
米ニューヨーク大学とスイス連邦工科大学ローザンヌ校の研究グループが、尾のロッドの太さを変えるだけで体長0.6mから2.9mまで作り分けられる魚型ロボット「ScaFi」を開発した。モーターは大きさによらず1個で、動かす仕組みも配線も共通のままだ。成果をまとめた論文が学術誌「npj Robotics」に掲載された。
水中を調べる機械はプロペラで進むものが多いが、羽根が水草に絡み、底の泥を巻き上げ、観察したい魚を驚かせてしまう。浅い小川や水草の茂った場所には向かない。そこで体をくねらせて泳ぐ魚型ロボットが作られてきたものの、多くは特定の大きさと用途に合わせて設計されており、大きくしたり小さくしたりするには一から作り直すことになる。
ScaFiの体は、硬い前部としなやかな尾に分かれる。前部はアルミのフレームにアクリル板と3Dプリント部品を組み合わせ、安定のための胸びれと背びれも付ける。尾はグラスファイバーのロッドが背骨の役目を果たし、曲がったときにエネルギーを蓄える。
動力は防水の両軸モーター1個だけだ。クランク機構で釣り糸の腱を2本引くのだが、この腱は尾の両側を走りながら中ほどで左右が入れ替わる。たすき掛けにした配線のおかげで、片方を引くと尾がS字に曲がり、体の後半をくねらせる魚の泳ぎ方が再現される。
大きさを変えるときに調整するのは、尾のロッドの直径だけでよい。研究グループは尾のたわみ方から簡単な法則を導き、体長に応じてロッドを太くすれば、大きさが違っても尾の曲がり方と動きが揃うことを示した。同じ動きをすれば、水中にできる渦の形も揃う。実際に粒子の動きから流れを測る手法で、生物に似た渦が生じることを確かめている。
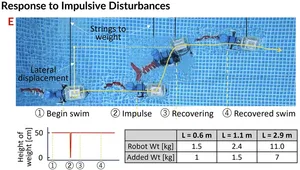
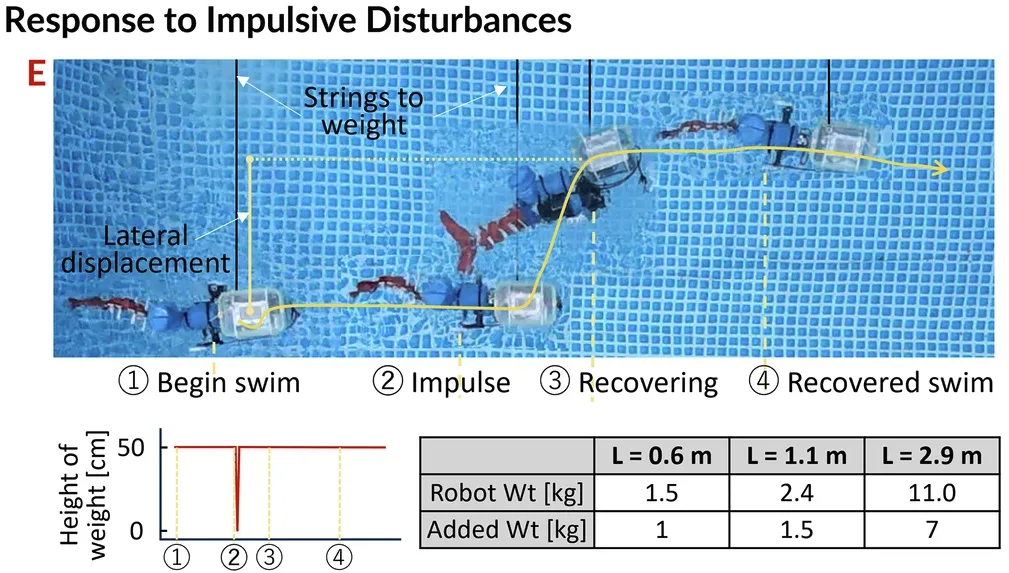
作った3体は体長0.6m、1.1m、2.9mで、重さは1.5kgから11kgに収まる。最小の0.6m機は水路での流れの計測と浅い場所向け、1.1m機は魚型ロボットとして標準的な大きさで解析の中心に使い、2.9m機は大型化したときの製作の難しさや開放水面での安定性を試すために作った。小型と中型は3セルのリチウムポリマー電池でRaspberry Pi Zeroとモーターコントローラーを動かし、ノートPCから無線で指令を送る。
0.6m機は水深15〜30cmの浅い小川に投入し、係留された船などの障害物がある場所でも姿勢を保った。レマン湖のような開けた水面は広い範囲の水質調査に向く一方、流れと風で立つ波の影響を受ける。ただし性能は大きさに比例して良くなるわけではない。移動にかかるエネルギーの効率を見ると、小型と中型は傾向がそろうのに対し、2.9m機だけは同じ線に乗らず効率が落ちた。研究グループは、大型機では泳ぎ方そのものを見直す必要があるとみている。