米マサチューセッツ工科大学(MIT)と中国の天津大学の研究チームは、曲げや伸び縮みを自ら検出するしなやかな部品「X-Hinges」を、1回の3Dプリントで作る手法を開発した。電気の通しやすさが違う2種類の導電性フィラメントを部品の中に埋め込み、左右の曲げ、上下の曲げ、軸方向の伸び縮みの3方向の動きを連続して測れる。成果は2026年11月2日から米デトロイトで開かれるユーザーインターフェース研究の国際会議「UIST 2026」で発表する。
研究チームによると、これまでの3Dプリント製のセンサーは、1方向の変形しか測れないか、接点のオンとオフで段階的にしか検出できなかった。導電性の材料が1種類だけだと、抵抗値の変化がどの方向の動きによるものかを区別できないためだ。
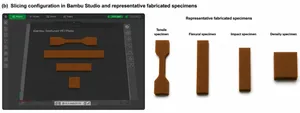
X-Hingesは3つの材料で作る。センサー部分には電気抵抗の高い導電性のTPU、配線には抵抗が約1000分の1の導電性フィラメントを使い、全体を電気を通さないTPUで包む。配線の抵抗を小さくしたことで、配線が曲がっても信号への影響を抑えられる。本体で包んでいるため、手で触れても人体の電気抵抗が測定に入り込まない。プリンターは、Prusa XL、Bambu Lab H2D、Snapmaker U1といった、複数の材料を1台でプリントできる市販のFFF方式の3Dプリンターを使える。
3方向を区別するため、測りたい方向ごとにセンサーの配置を変えた。たとえば左右の曲げは、中心線を挟んで左右対称に置いた2本の信号の差を取り、ほかの方向の影響を打ち消す。3方向を組み込んだ部品を同時に動かした試験では、信号をAIのモデルで読み解き、平均誤差は左右の曲げで7.35度、上下の曲げで6.59度、伸び縮みで1.35mmだった。
プリントごとの特性のばらつきは、部品に一緒に造形したマーカーをスマートフォンなどのカメラで追いかけて補正する。同じ形の部品なら約2分の補正で済み、補正前に約10度あった誤差が約4度まで下がった。設計ツールは3DCADソフト「Rhino」上で動き、既存の3Dモデルに関節を組み込んで、材料ごとに領域を分けたファイルを書き出せる。抵抗の測定には専用の回路基板を使う。
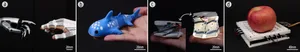
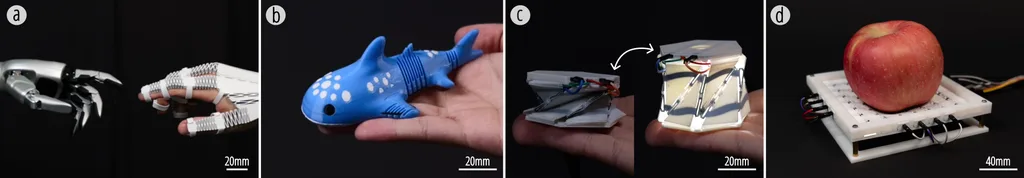
作例として、指の関節に組み込んだ手袋でロボットハンドを遠隔操作し、握手や指でつまむ動作をさせた。ひれと尾を動かして操作するシャチ型のゲームコントローラーや、折りたたむ深さで明るさが変わる重さ13.85gの折り紙構造のランプ、置いた果物の種類を見分ける触覚シートも作った。研究チームは、導電性TPUの特性による測定のずれや、専用回路とカメラによる補正が必要な点を課題に挙げ、回路と補正の手順を簡単にする研究を進めるとしている。