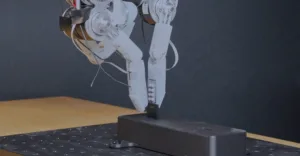
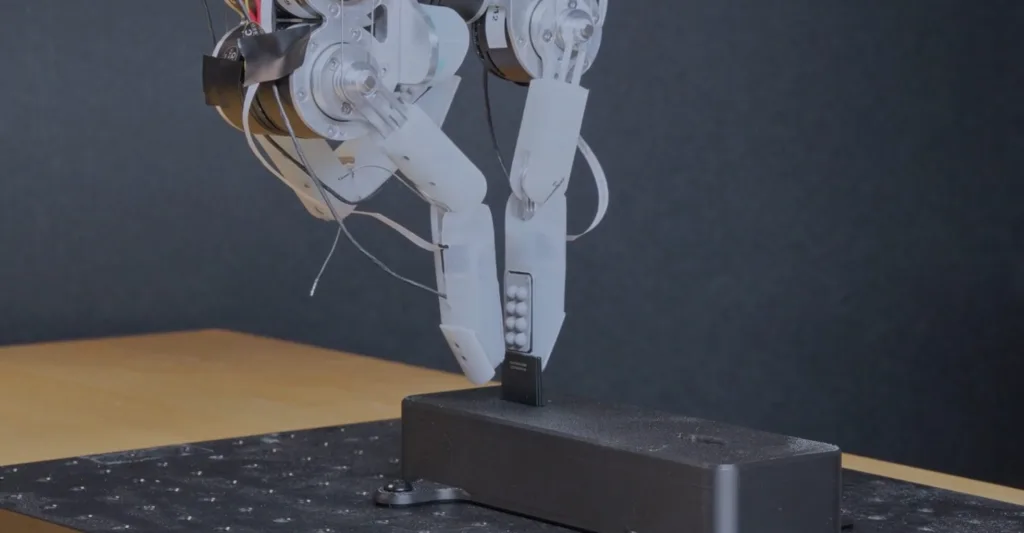
テキサス大学オースティン校のAaron Kim氏らとソニーの研究チームが、指の爪と、指を反らせる動きを使って薄い物までつかめるロボットハンド「ARISTO Hand」を開発した。SDカードの抜き差しや、机に平らに置いた硬貨のつまみ上げといった、これまで難しかった細かい作業をこなす。成果はロボット系の国際会議AIM 2026で発表される。
人の手の形をまねたロボットハンドでも、薄い物をつかむのは難しい。指を曲げると、指の腹ではなく縁が先に当たりやすく、安定してつかめないためだ。
ARISTO Handは、指先を通常とは逆向きに反らせる「過伸展」という動きで対応する。指先の腹を物の表面に合わせて寝かせ、接触面積を増やす。これにより、厚さ1〜20mmの物を引き抜く力が平均で2.76倍に高まり、クレジットカードほどの薄さでも、厚い物のときの98%以上の力を保てたという。
指先には、役割の違う2つのセンサーを組み合わせた。硬い爪の部分には力とトルクを測るセンサーを取り付け、縁への接触や、くぼみの中を探る動きを捉える。指の腹には、面で圧力を測る柔らかいセンサーを敷く。硬い爪と柔らかい腹を使い分けることで、縁に触れているのか、面で触れているのかを見分けられる。
指は腱で動かす構造で、曲げる動きと反らせる動きの両方を1つの仕組みでまかなう。実演では、SDカードをスロットから押し出して取り出し、また差し込んで固定する一連の動作や、平らに置いた硬貨を爪で起こしてつまむ動作、テスター(マルチメーター)のプローブを持って導通を確かめる作業、遠隔操作でのジェンガなどを見せた。いずれも研究用の試作機による実演で、設計の詳細は論文として公開されている。