
英ブリストル大学と独ハッソ・プラットナー研究所(HPI)の研究チームは、市販の3Dプリンターを改造せずに使い、造形の途中で電子部品を拾って本体に埋め込む手法「Print & Place」を開発した。Oliver Child氏、Patrick Baudisch氏、Mike Fraser氏による論文は、2026年11月2〜5日に米デトロイトで開かれたユーザーインターフェースの国際会議「UIST ’26」で発表され、6本の最優秀論文賞の1本に選ばれた。
論文によると、3Dプリントする物に電子部品を組み込むには、これまで造形を止めて手で部品を置くか、造形後に組み立てる必要があった。導電性のフィラメントで配線を印刷する方法もあるが、電気抵抗が高く、流せる電流が限られる。
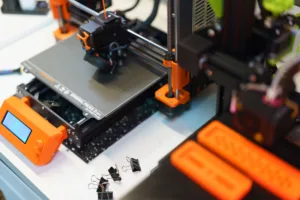
Print & Placeはフィラメントを接着剤の代わりに使う。ノズルが部品の上に少量の樹脂を押し出し、ノズルの温度を下げて樹脂を固める。部品はノズルにくっついたまま持ち上がり、造形中の本体に空けた穴まで運ばれる。部品はノズルを温め直すか横に素早く動かすと外れ、ノズルに残った樹脂はブラシでぬぐい取られる。部品は利用者が先に3Dプリントした専用のトレーに並べておく。ノズルは部品を回転させられないため、利用者は完成時と同じ向きで部品を置く。
研究チームが扱った部品は3種類ある。小さな基板やチップ部品、層の間を電気的につなぐ銅のリベット、配線になる銅とポリエステルを織り込んだ布の細い帯だ。拾えた部品は最小で0805サイズのチップ部品、帯は幅1.25mmまでだった。接点の抵抗は帯どうしで0.19Ω、帯とリベットと帯をつないだ部分で0.08Ωだった。1時間に置ける数は基板で14.5個、リベットで26.8個、帯で42.3個だ。実験には3Dプリンター「Prusa XL」とPLAのフィラメントを使った。
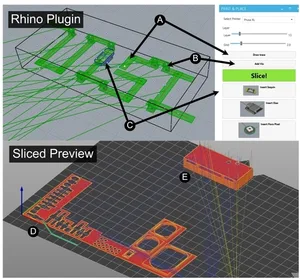
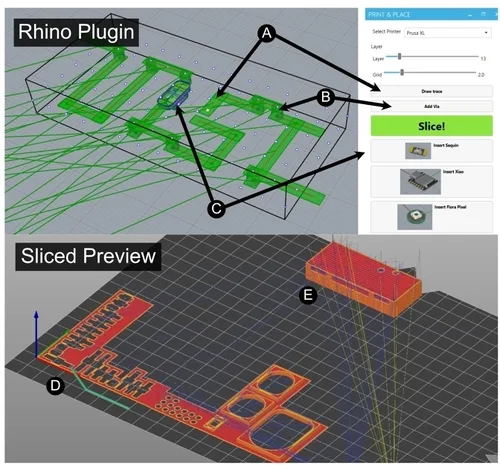
研究チームは設計用に、3D CAD「Rhinoceros」のプラグインを作った。配線、リベット、部品を3Dモデルに描き込むと、トレーと、部品を拾って置く動きを含むGコードが作られる。研究チームはこの手法で、マイコンボードと5個のLEDを埋め込み、配線の帯が関節を兼ねるイモムシ、ボタン電池と磁石を入れたLED付きの冷蔵庫用マグネット、振動モーターで動くホタル型ロボットを作った。ホタル型ロボットは最後の工程で配線の帯が置かれると回路がつながり、造形台が冷えて外れると自分で台から歩き出す。
研究チームは論文で、埋め込む部品が増えるほど失敗の可能性が重なると課題を挙げた。部品を9個埋め込むホタル型ロボットは、確実に動く設計にたどり着くまでに約10回の改訂を要した。