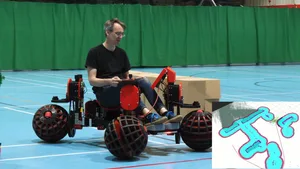

James Bruton氏は球形の車輪を4つ備え、真横や斜めにも進める乗用の電動車を作り、2026年11月10日にYouTubeで公開した。人が乗って操縦できるほか、周囲の地図を作って障害物を避けながら自動で走る。
Bruton氏はこれまでに、球の上でバランスを取る1輪と2輪のバイクを作ってきた。サーカス用の大きな玉を、3つのオムニホイールで摩擦を使って回す方式だったが、問題もあったという。今回は車輪を直接駆動するため、大阪大学が考案した方式の球形の車輪を採用したと説明している。
球形の車輪はT字形の軸に2つの半球を取り付けた構造だ。半球は主軸の回転で駆動され、それと直角の方向には自由に転がる。4つの車輪を車体に45度ずつ傾けて取り付けると、前後に加えて真横にも斜めにも進み、その場で回転もできる。
半球はCNC加工機で切り出した厚さ12mmの合板を14枚のひれと約4層の板に組んで作った。縁には鋼の芯が入ったゴムの縁材をはめ、先端のドームは3Dプリントした。半球の先端にはスケートボードの車輪を仕込み、先端で接地したときも転がるようにした。軸と車体は40mm角のアルミフレームで組んだ。
各車輪は、2kWのブラシレスモーターとコントローラーを一体にした「ODrive S1」で駆動する。モーターの力は、3Dプリントしたプーリーとベルトで車軸に伝える。制御にはマイコンとLinuxコンピューターを1枚に載せたArduinoのボード「VENTUNO Q」を使い、Linux側でロボット用のソフトウェア「ROS 2」を動かす。Linux側がCANバスでモーターに直接指令を送り、マイコン側は3軸のジョイスティックの入力を読み取る。
自動走行では車体の対角に付けた2台のLiDAR「RPLIDAR S3」で360度の周囲を測る。ROS 2のSLAMで部屋の地図を作り、ナビゲーション用のソフトウェア「Nav2」で目的地までの経路を計画する。電源は6セルのリチウムポリマー電池4個で約50Vを作り、非常停止ボタンも付けた。屋外のコースではコーンの間を自動ですり抜ける場面のほか、コーンにぶつかる場面もあった。
動画はArduinoがスポンサーとなっており、VENTUNO Qの紹介を兼ねている。Bruton氏は今回の車を作る前に、オムニホイール4つで同じ動きをする小型の試作機も作ったとしている。