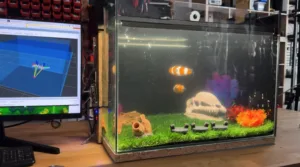

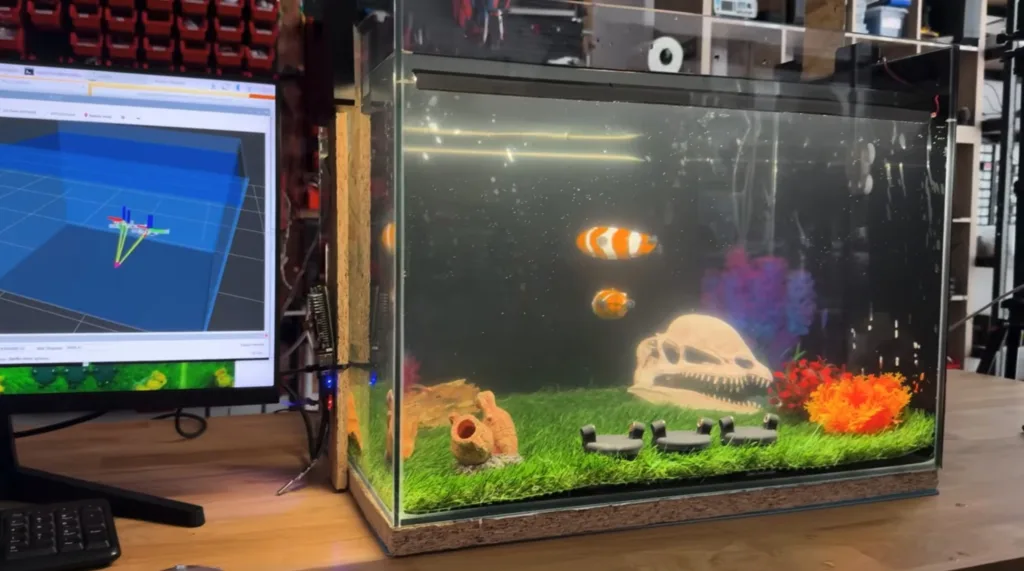
水槽の魚は見ていて癒やされる。ただ、掃除や餌やりは手間だし、呼んでも寄ってこない。CPSdroneは、世話のいらない水槽が欲しいという家族の願いから、自分で泳ぎ、餌の代わりに充電ドックに戻るロボットの魚を作った。小さな潜水艦の群れだ。
設計の肝は、魚を1匹ずつ賢くしない点にある。魚どうしが互いを感知して通信し合うのは難しい。そこで、水槽を外からカメラで見て、各機に「こう動け」と指示を出す中央制御にした。魚の側は命令どおりに動くだけでよい。位置と向きは、各機の上面に貼った「ArUcoマーカー」という白黒の図柄で割り出す。図柄の大きさやゆがみから、どこにいてどちらを向いているかをカメラが読み取る。最終的に、俯瞰の1台のカメラとRaspberry Piだけで群れ全体を追えるようにした。
水中では電波が届きにくいため、通信には低い周波数の特殊な無線を使った。魚の中身は、小型マイコンのArduino Pro Mini、モータードライバー、ごく小さなモーター4基、超小型バッテリーが詰まっている。
難しかったのが防水だ。エポキシ樹脂で固める手もあるが、重くなって沈んでしまう。そこで、空気を含んだ防水の筐体を3Dプリントすることにした。鍵は素材で、レジンを使う光造形(SLA)方式なら、3Dプリントでも水を通さない部品ができる。筐体は2つの部品をOリング1本で密閉する。浮きすぎるぶんは底に鉛のおもりを付け、姿勢が自然に水平へ戻るようにした。
制御は、まずパソコンの中に水槽とカメラを再現したシミュレーションで磨いた。実機の前にソフトを仕上げれば、不具合がソフトかハードかを切り分けやすい。カメラの遅れを150ミリ秒ほどまで詰め、目標地点への動きが行き過ぎたり足りなかったりしないよう、根気よく調整した。
餌の代わりの充電は、ワイヤレスにした。金属端子は水中で腐食するため、iPhoneのMagSafeのように、コイルどうしで磁界を介して電気を送る。位置がずれると充電できないので、電磁石2基で機体を引き寄せて位置を合わせる。
5セットを量産しようとしたが、モーター穴の封止から水が漏れ、残ったのは3匹だった。それでも、別々の地点へ泳ぐ動きと、操作中の1匹を追いかける鬼ごっこは自律で動いた。群れや旋回など同期する動きと自律ドッキングは、精度不足でまだ動かないという。設計ファイルはOnshapeで公開されている。
関連情報

 ポチップ