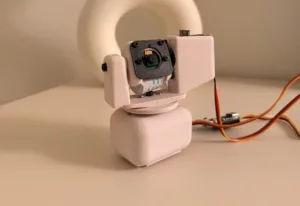

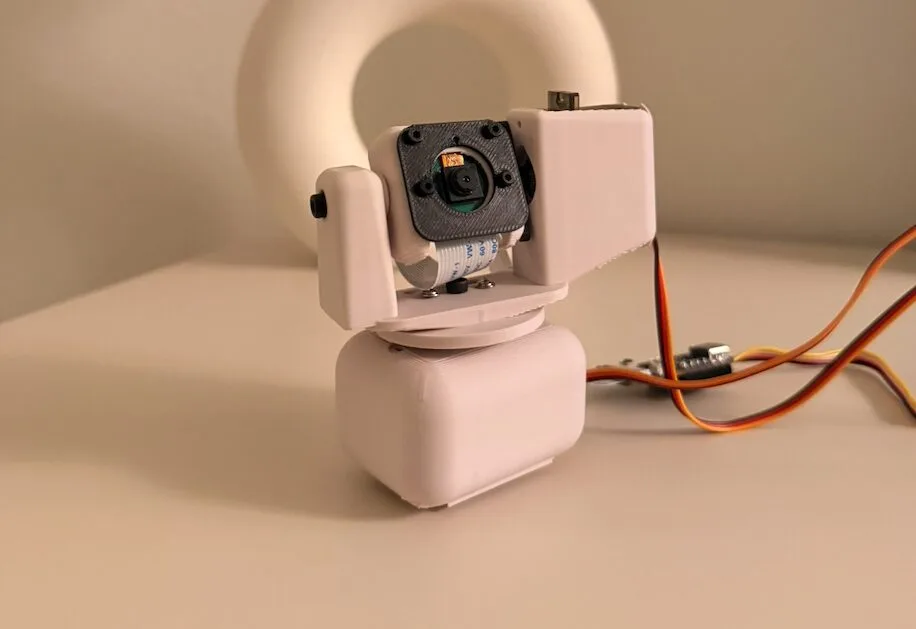
作り手のmmm1712氏が、AIを機体の中で動かして物を追いかける、自作の追跡カメラを公開した。最初の版は、カメラの映像をノートパソコンに送り、パソコン側のAIが物を見つけて、別のマイコンにサーボの動きを指示していた。つまり、パソコンがないと何も追えなかった。
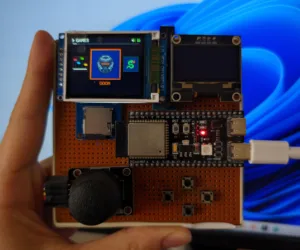
新しい版では、物を見つけるAIの処理を、手のひらサイズのビジョンモジュール「Grove Vision AI V2」が機体の上で直接こなす。見つけた物の位置は、小型マイコンのXIAO ESP32-S3に渡され、これがカメラの首を上下左右に振るサーボを動かす。処理を手元の機器で完結させるこの考え方は、「エッジAI」と呼ばれる。設計はMITライセンスで公開されている。
追跡の流れは単純だ。まずビジョンモジュールが物の位置をとらえ、XIAOに送る。XIAOは、その位置を画面の中心と比べ、ずれていれば、中心に戻す向きへサーボを動かす。こうしてカメラは、物のいる方へ向き続ける。3Dプリントの土台やヨークも、新しい部品に合わせて作り直した。使う部品は、カメラ、首を動かす2つのマイクロサーボ、サーボ制御用のドライバ基板などで、手に入れやすいものばかりだ。
うまく追うには、AIの検出だけでは足りない。XIAOは、物が中心からどれだけ離れているかを測り、その差が大きいほど速く、小さいほどゆっくりサーボを動かす。中心近くでの細かな震えを防ぐため、わずかなずれは無視する「不感帯」を設けた。速度が急に変わらないよう、加速にも制限をかけている。滑らかで安定した動きが、確実な追跡につながる。
いまはまだ試作の段階だが、パソコンなしで物を見つけて追う、中心となる仕組みは動いている。氏は、配線や電源、機構のバランスの改良を挙げ、いずれは屋外で使える囲いと電池を備えた、自然や野生動物を見守るカメラにしたいと考えている。