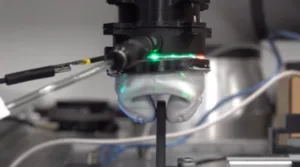

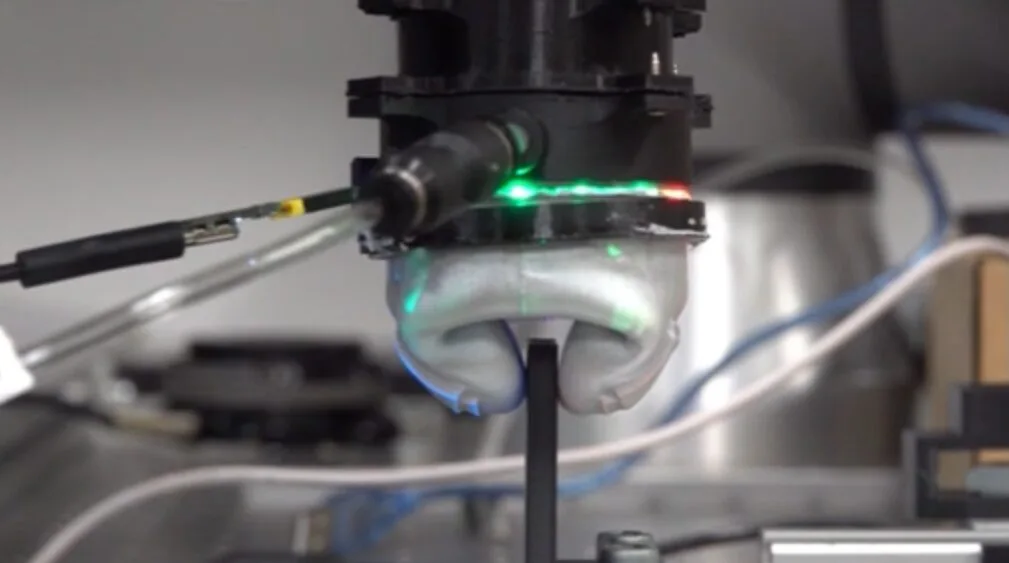
北陸先端科学技術大学院大学(JAIST)のVan Anh Ho教授らが、英キングス・カレッジ・ロンドンや米パーデュー大学と共同で、ゾウの鼻先に着想した柔らかいロボットの手(グリッパー)「EleTac」を開発した。物を挟むと同時に、触れた感触を高い解像度で読み取り、自分の指の位置や動きも把握する。成果はIEEE Transactions on Roboticsに掲載された。ゾウは鼻先だけで小さな物までつまみ分ける器用さと繊細な感覚を持ち、研究チームはその仕組みに学んだ。
柔らかいグリッパーは、変形して物の形になじむため、果物や焼き菓子、実験や医療の試料といった壊れやすい物を、やさしく扱える。ただし、その柔らかさゆえに、センサーを仕込みにくいという難しさがある。硬いセンサーや配線を多数埋め込むと、せっかくの柔らかさが損なわれてしまう。
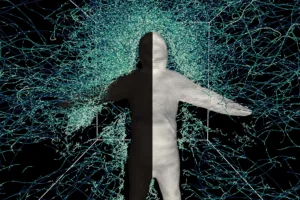
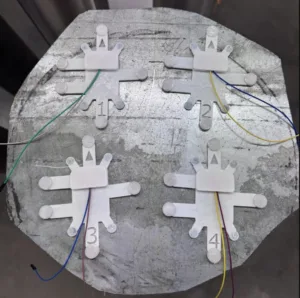
EleTacは、指の中に多くのセンサーを並べる代わりに、内部に1つの魚眼カメラを置く。柔らかい素材が物をつかむときにどう変形するかを、内側から映像で捉える方式だ。その映像を深層学習で解析し、触れた位置や加わる力といった、多様な触覚の情報を取り出す。
2本の柔らかい指は空気圧で動き、物をそっと包み込む。表面全体が映像による触覚の皮膚で覆われ、既存のロボットやヒューマノイドにそのまま取り付けられる、プラグアンドプレイの手先として使える。指自身の姿勢を捉える固有感覚も備え、見えない部分の状態まで推し量る。壊れやすい物を包み込みながら、その感触を同時に読み取れる点が、従来のグリッパーとの違いだ。
Ho教授は、接触を感じて弱い力を加えられる柔らかいロボットが、日常の作業を助け、高齢者や体の弱い人を支え、硬いロボットには難しい仕事もこなせるようになると見込む。