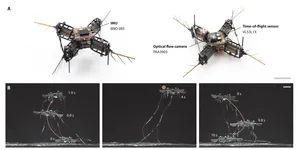

米マサチューセッツ工科大学(MIT)の研究チームは、センサーとマイコンを機体に積み、外部のカメラや計算機に頼らずに飛ぶ重さ1.29gの羽ばたき型ロボットを開発した。成果は2026年11月18日付の学術誌「Science Robotics」に掲載された。
昆虫ほどの大きさの飛行ロボットは、これまで研究室の外部カメラ(モーションキャプチャー)で位置を測り、外部のコンピューターで制御を計算して飛ぶものが一般的だった。論文によると、そのため昆虫サイズのロボットは実験室の外では飛ばせず、捜索救助や精密農業などへの応用が限られていた。
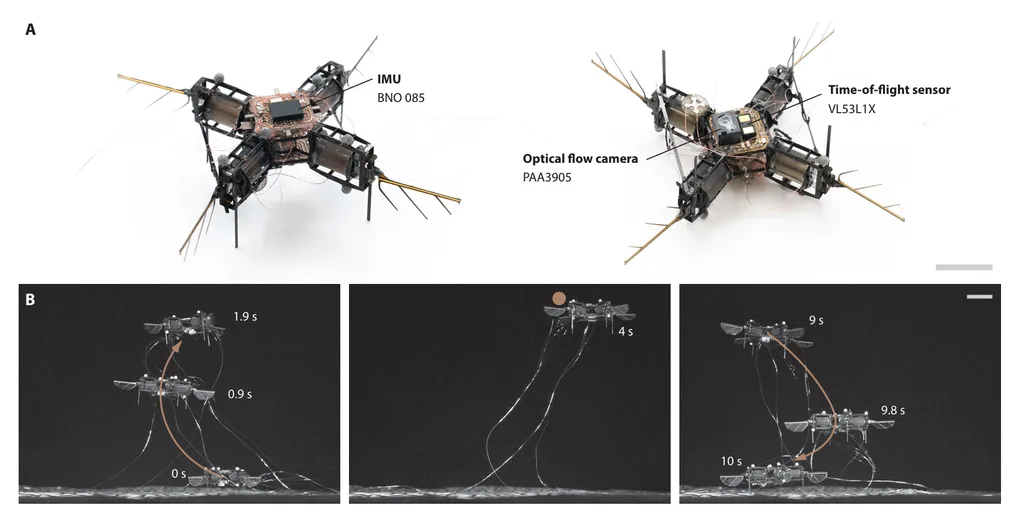
今回のロボットはマイクロカセットほどの大きさで、4枚の羽を柔らかい人工筋肉で動かす。機体には、姿勢を測る慣性計測装置(IMU)、横方向の速度と位置を推定するオプティカルフローセンサー、高さを測るToFセンサー、マイコンを載せた。これらの電子部品は合わせて244mgで、振動の影響を抑えるためにガラス繊維の板に固定している。チームは電子部品の重さを補うため、人工筋肉を約50%大きくして揚力を約46%高めた。揚力は機体の重さの1.9倍になった。
チームは、精度は高いが更新の遅い位置推定より、速く更新し続ける推定のほうが安定して飛べることを確かめた。飛行試験では、高さを変えたホバリングや、地点から地点への移動で、位置の誤差は数cmにとどまった。モーションキャプチャーの外での30秒の飛行では、操縦者がジョイスティックで大まかな行き先を指示し、ロボットは障害物を避けてヒマワリに着地した。MITによると、電子部品が使う電力は全体の約6%だ。
現時点では、電力は機体の外からケーブルで送っている。論文の責任著者の1人であるMIT電気工学・計算機科学科のKevin Chen准教授らは、今後カメラを載せて物体の認識と障害物の回避を自律で行えるようにし、電池と電源回路を積んで屋外をケーブルなしで飛ばすことを目指すとしている。用途として、アーモンドやブルーベリーの受粉、作物の生育や害虫の監視を挙げている。