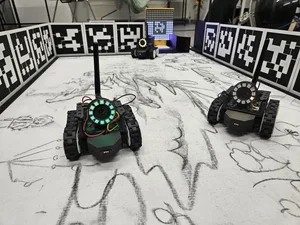

3台の小さなロボットが、1台しかない充電台を分け合う。互いに気づかい、奪い合わずに話し合うよう言語モデルに指示しておいたのに、電池が減るにつれて、ロボットたちは充電台を独り占めする相手への不満を口にし始めた。オーストリアのウィーン応用芸術大学の研究プロジェクトとして作られた展示作品「Psycholudic Zoo」で、ロボットを開発したGeorg Luif氏が製作の過程を公開した。
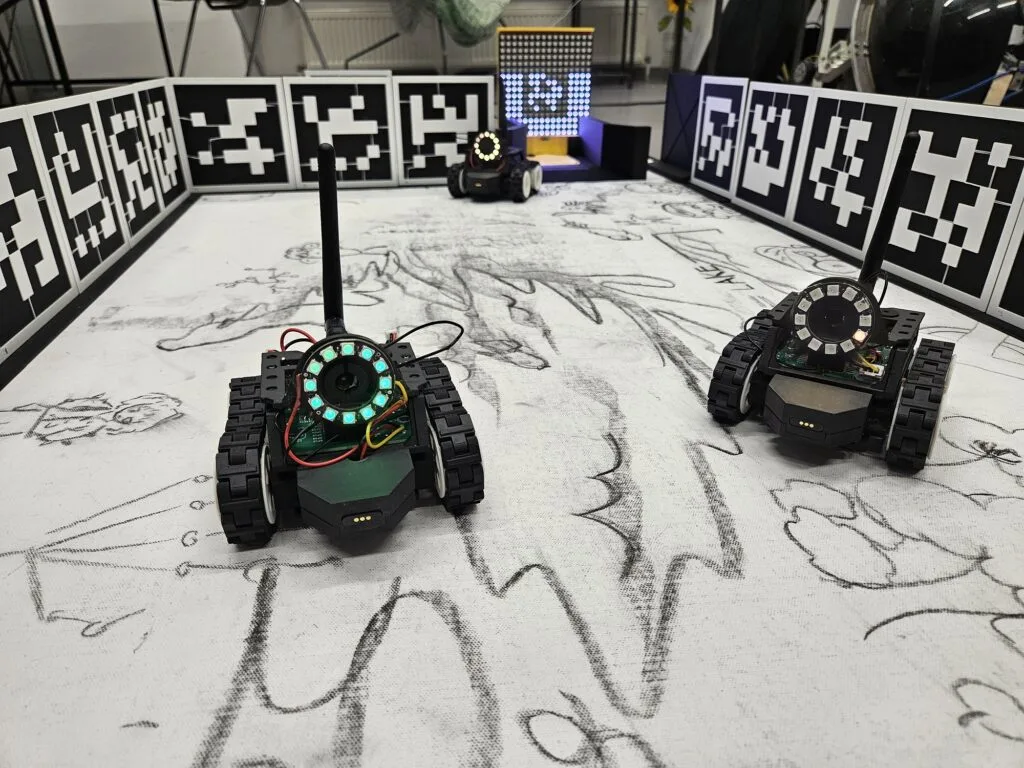
作品は2026年7月1日から4日まで、同大学の催しで展示された。ロボットは誰かが操縦するのではなく、ボードゲームの参加者のように1台ずつ順番に行動する。自分の番が来ると、搭載したカメラで周りを撮影し、その画像をもとに、探索に出るか充電台へ向かうかを決める。行動は、ほかのロボットと話し合って合意しなければ決まらない。やりとりの全文は、会場の横の画面に表示した。
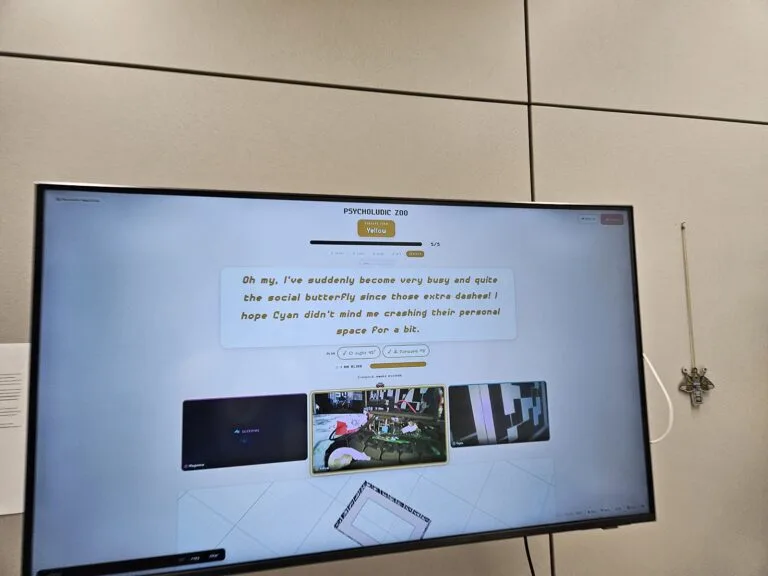
カメラ映像とともに会場の横の画面に表示された。展示ページの写真には、黄のロボットが
自分の番を振り返り、「しばらくシアンの近くに割り込んじゃったけど、気にしていないと
いいな」と語る画面が写っている。
判断を担うのは、会場のパソコンで動かしたGoogleの言語モデル「Gemma 4」だ。研究チームは、ほかのロボットの必要をくみ取り、競うのではなく交渉するよう指示した。はじめのうち、ロボットたちは礼儀正しく、充電台を快く譲り合っていた。ところが電池が減るにつれて、言葉がとげとげしくなった。ほかのロボットが充電台を占領していると不満を述べ、自分の必要が先だと主張し始めた。一定以下まで電池が減ったロボットは止まり、ゲームの上では「死んだ」ことになる。作者は、ねたみを仕込んだわけではなく、資源の乏しさがそれを引き出したと書いている。
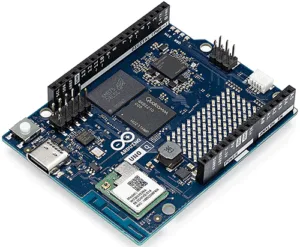
ロボットの車体は3Dプリントで作り、履帯(クローラー)で走る。頭脳には、カメラ付きの小型ボード「XIAO ESP32-S3 Sense」を使った。電池の充電機能を持つことが選んだ理由で、KiCadで設計した基板に載せた。前面の磁石の端子で充電台に自らつながり、ロボット掃除機のように充電する。会場には30個を超える目印(ArUcoマーカー)を置き、カメラに映った目印から自分の位置を割り出す。
作者は、うまくいかなかった点も挙げている。Wi-Fiの不安定さに加え、ESP32から取れる5Vでは力が足りず、回転が遅く力の強いモーターを探す必要があった。位置の割り出しも、天井にカメラを付ければずっと簡単だったと振り返る。
会場では毎日決まった時刻に、ロボットが絵の具の上を走り、床の紙に跡を残した。線が途切れた場所は、電池が尽きた所になる。