
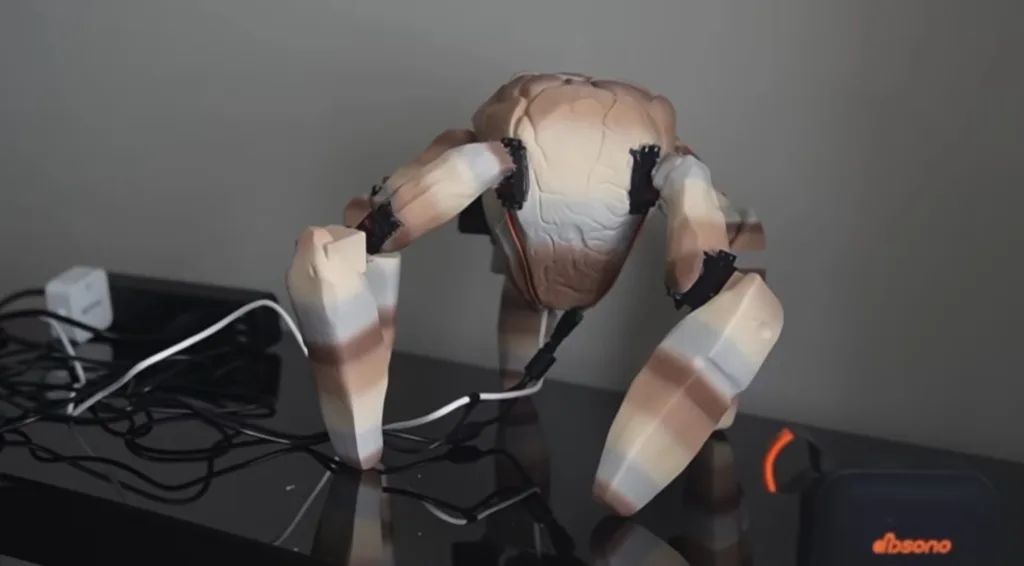
映画「プロジェクト・ヘイルメアリー」を観た学生クリエイターのLeviathan Engineeringが、劇中に登場するクモ形エイリアン「Rocky」を実物ロボットとして製作した。大学への出発まで2週間という制約のもとで作られ、完成したRockyは会話の文脈に応じて自律的に身振りをする。
ボディは全て3Dプリント製だ。3D TotemsからキャラクターのSTLモデルを購入してFusion 360とTinkercadで改造し、カラーチェンジフィラメントで塗装なしに映画のカラーグラデーションを再現している。電子系はRaspberry Pi 5(4GB)をブレインに、PCA9685 HATでMG996Rメタルギアサーボ7基を制御する構成だ。サーボは外部電源で駆動することでPiからの直接給電による電力不足を避けている。Rockyの体型は左右非対称なため、腕の動きは肩関節で、脚の屈伸は膝関節1カ所のサーボだけで担う省サーボ設計に落ち着いた。
最大の工夫はAIのtool calling(ツール呼び出し)の活用だ。Gemini APIにRockyのカタコト口調を再現するシステムプロンプトを設定し、会話の文脈からAI自身がどのジェスチャーをすべきか判断してサーボを動かす。ジェスチャーは一切プログラムしていないにもかかわらず、「フィストバンプして」と話しかけるとRockyが腕を伸ばしながら「Fist bump. Yes, much happy」と反応する。コーディングにはRaspberry Piに導入したClaude CLIを活用した。音声入力にはオフライン動作するVosk、音声合成にはPiperを使用している。
製作過程ではQuadシミュレーターでのバランス調整に相当な時間がかかったと制作者は述べており、動画では何度も転倒する様子が収められている。2週間という制約の中で3Dプリント・電子工作・AI統合を1人でこなしたビルドで、「Rocky」特有のカタコト口調と大げさなジェスチャーが動画で確認できる。
関連情報

 ポチップ
 ポチップ