

フロリダ大学の研究チームが、水中ロボット同士が無線でデータをやり取りするための小型アンテナ「BlueME」を開発した。消費電力は最大でも約10Wと低く抑えつつ、海中で700mを超える距離の通信に成功した。成果はIEEE Journal of Oceanic Engineeringに掲載された。
水中は無線通信が難しい。海水は電波を急速に吸収するため、これまでは大きなアンテナや大きな電力が必要だった。自律型の水中ロボット(AUV)は、簡単な状態信号をやり取りするのが精一杯で、詳しいデータを共有したり新しい指示を受けたりするには、いったん水面まで戻る必要があった。
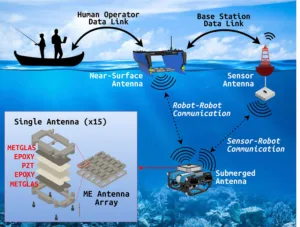
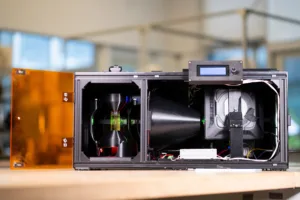
BlueMEは、磁気と電気を組み合わせた「磁気電気(ME)アンテナ」を複数並べた仕組みだ。アンテナ自体が固有の機械的な共振でわずかに振動し、その動きで超低周波・低周波(VLF/LF)の電磁波を送り出す。この電磁波は、濁った水や泥、浅瀬の乱れ、障害物の影響を受けにくく、音波(ソナー)や光を使う方式が苦手とする濁りや反響にも強い。
開発を率いたのは、海洋ロボットを研究するMd Jahidul Islam氏と、体内に注射で入れる超小型の無線医療機器を手がけるAdam Khalifa氏だ。人体は薄い塩水のようなもので、電波が通りにくいという点で海中と共通点がある。Khalifa氏は、体内での効率的な電力伝送の知見が、そのまま海中の通信に生かせると気づいたという。
チームは、消費電力を一般的なステレオカメラより低く抑えることを目標に置いた。実海域の試験では、市販の水上ロボットBlueBoatと、遠隔操作の水中ロボットBlueROV2にBlueMEを載せ、700mを超える通信を確認した。低消費電力で小型の組み込み機器に載せられる点が特徴で、研究室の外でMEアンテナを水中で実際に使った初めての例だとしている。
Islam氏は、10分ごとにロボットが状況を知らせてくれれば、操作する側はその場で判断を変えたり任務を組み替えたりできる、と説明する。チームはすでに仮の特許を出願し、試作機を実用的な水中ロボットに載せて広げるため、資金や産業界との連携を探している。