
南カリフォルニア大学(USC)の研究チームが、メロディーを聴くだけで2分後にはピアノで再現するロボットハンドを開発した。楽譜も事前のプログラミングも大量の学習データも使わず、人間の幼児が体の動かし方を覚える過程に似た方法で演奏を習得する。成果は2026年5月27日にUSC Viterbi School of Engineeringが公表し、英Journal of the Royal Society Interfaceに論文が掲載された。
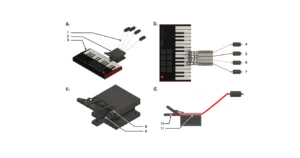
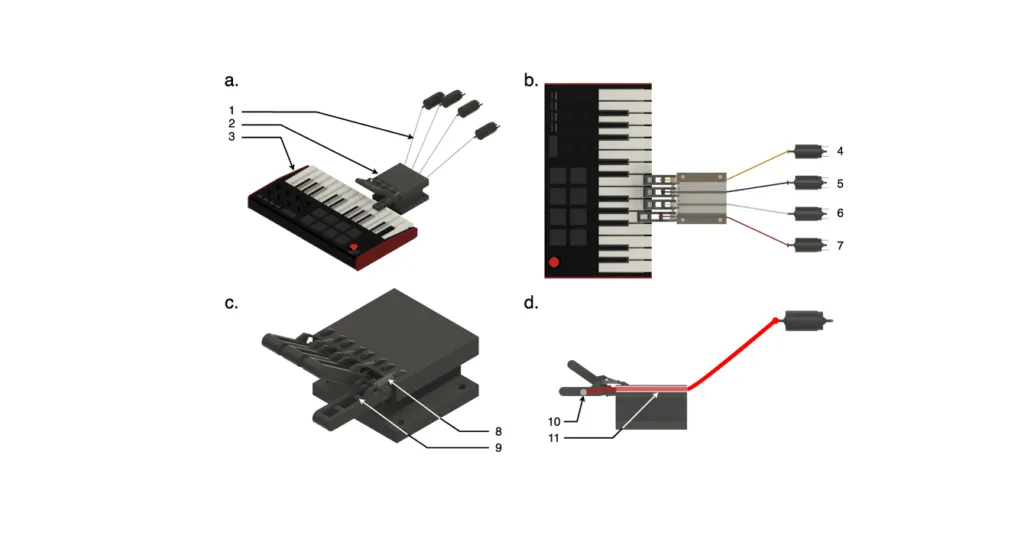
このハンドは4本の指を持ち、それぞれが腱(けん)の役割をする細いコードと小型の電動モーターでつながっている。人間の筋肉が腱を引いて指を動かす仕組みを模した構造だ。学習はまず、研究者が「motor babbling」と呼ぶ段階から始まる。幼児が体の動かし方を手探りで覚える過程に近く、2分間、力やタイミングを変えながらランダムに鍵盤を押し、自分の動きとそこから出る音の関係を記録する。
この経験から、音の特徴と必要なモーター指令を結ぶ逆向きの対応関係を作る。約30音の新しいメロディーを聴くと、音声をスペクトログラムに変換し、ニューラルネットワークが音の高さと強さを解析して、鍵盤を押す順序を生成する。テストでは1回の試行で、修正なしに再現した。
2人の審査員が目隠しで、ロボットと4人のピアニストの演奏を聴き比べたところ、区別がつかない場合があった。開発したHesam Azadjou氏は、前提を見直せばはるかに少ないデータで効率よく学べると述べた。指導したFrancisco Valero-Cuevas氏は、人間の脳が100W程度の電力で複雑な問題を解く点を挙げ、従来型AIとの消費電力の差を指摘した。
少ないデータと一般的なノートパソコンで動く点は、個人のものづくりにも示唆を与える。高価なセンサーや膨大な学習を前提としないロボット制御は、自作ロボットや支援機器の敷居を下げる可能性がある。研究チームはパーキンソン病の患者を支える外骨格や、家庭でのリハビリ支援への応用を見込む。研究はNSF(米国立科学財団)とDARPA(米国防高等研究計画局)の支援を受けた。