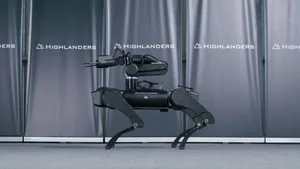
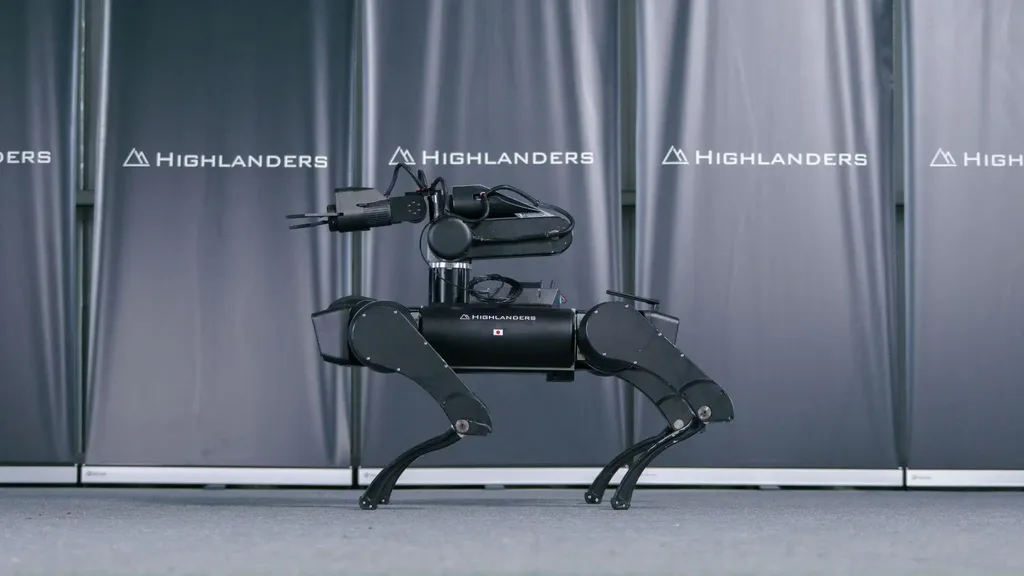
東京大学発のHighlandersが2026年9月7日、四足歩行ロボット「HLQ EDGE」を発表した。背中に最大60kgを積んだまま、階段や溝のある地形を越える。価格と提供時期は公表していない。
積める重さが先代から大きく変わった。2025年5月にベータ版を出した「HLQ Pro」は最大積載20kgで、HLQ EDGEはその3倍にあたる。全身12自由度の関節を最大330Nmで駆動し、歩行時の全高は250〜500mmの範囲で変えられる。背中には拡張用のマウントレールがあり、同社が国内で開発したロボットアームを付けられる。
中身も入れ替わっている。頭部の深度カメラ2台とHand Visionで周囲の地形をとらえ、機体内のNVIDIA Jetson Orin NXで処理する。電源は48Vのバッテリーで連続3時間動く。HLQ Proは4時間だったので、積載を増やしたぶん短くなった。通信はWi-Fi 6と5Gに対応し、2.4GHz帯のIEEE 802.11b/g/nだけだったHLQ Proから、遠隔で運用できる範囲が広がっている。外部機器をつなぐ口として6系統のCAN、USB、有線LANを備える。
歩き方の制御には、ワールドモデルを使う自社開発のAIを使う。機体の状態と周りの地形から次に起きる変化を予測し、脚をどこに着くか、体をどう構えるかを連続して調整する。決まった動きを再生するのではなく、足場の高さや間隔が変わるたびに動作を組み替えるという。強化学習で歩行パターンを最適化していたHLQ Proから、方式そのものを変えた。
同社は実機の映像もあわせて公開した。ロボットアームを載せたままの歩行、階段の昇り降り、通常の歩行時の胴体より高い段差の乗り越え、台と台のあいだの空隙を跳び越える動作、足元が見えないほど草の茂った屋外での走行が収められている。姿勢制御の実演として、人を載せた状態で姿勢を保つ様子も入る。
Highlandersは2023年5月の設立で、開発拠点は埼玉県所沢市の東所沢工場に置く。機体の設計、歩行AI、ロボットアームの開発、量産をいずれも国内で進めるとしており、今後は重量物の搬送、巡回点検、遠隔作業といった現場への導入に向けて量産と実証を進める。背面のマウントレールに対応するアームやセンサー、通信機器の選択肢も広げる方針だ。