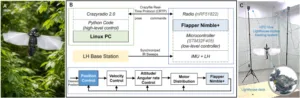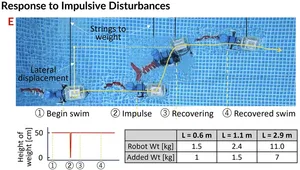

千葉大学の研究チームが、羽ばたいて飛ぶ小型ロボットが突風などの外乱に弱い原因を突き止め、それを織り込んだ制御によって位置のずれを最大53.1%減らした。原因は、水平方向へ動くよう指令すると、機体がまず逆向きにわずかに動いてから目的の向きへ進む性質にあった。逆向きの動きがあるせいで外乱を打ち消す制御を速く効かせられず、無理に速めると振動して不安定になっていた。成果は制御工学の学術誌Control Engineering Practiceに掲載された。
羽ばたき型の小型飛行ロボットは、プロペラの代わりに翼を高速で動かして浮き上がる。ハチドリのようにその場で停止したり、トンボのように左右の翼を別々に動かしたりできる機体もある。回転するプロペラがむき出しにならないため、人や草木に近づいても危険が小さく、狭い場所での点検や捜索に向くと期待されてきた。ただし翼の羽ばたきで揚力を作る仕組み上、外から加わる力に極端に弱い。突風が吹けば姿勢を崩し、狙った位置にとどまれなくなる。
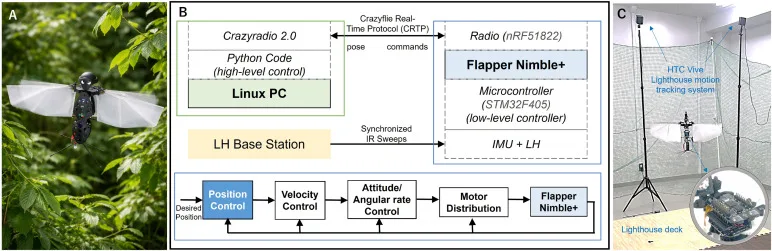
千葉大学大学院工学研究院のAbner Asignacion特任助教と鈴木智氏は、市販の機体を使って飛行の特性を細かく調べた。その場で停止した状態を保ちながら水平方向に往復するよう指令し、速さを毎秒0.08回というごく遅い動きから0.8回のやや速い動きまで振って反応を記録する。すると、指令と逆向きにいったん動いてから戻る性質が、特にX軸方向で強く現れた。制御の分野では非最小位相挙動と呼ぶ。外乱を打ち消す仕組みから見ると、この最初の逆向きの動きは外乱と区別が付かない。取り違えを避けるには反応を鈍らせるほかなく、そこが外乱に耐える力の上限になっていた。
研究チームは、外から加わる力を推定して打ち消す外乱オブザーバーを、この上限を前提に設計し直した。反応の速さを変えて試したところ、遅くすれば飛行は安定するものの外乱を消しきれず、速くすれば外乱は消えるが振動が出る。中間の速さで最もよく釣り合った。複数の方向に適用した結果、X軸方向の位置のずれが53.1%、3次元で見たずれが約28%小さくなった。実験に使ったのは、その場で停止できる市販の羽ばたき機で、重さは103gだ。
Asignacion氏は、人が入りにくい場所での応用を見込む。狭い空間でのインフラ点検、災害現場での捜索救助、環境の監視、工場や建物の中の設備点検といった用途だ。いずれも、機体の大きさや小回りの利かなさ、むき出しのプロペラが持つ危険から、一般的なドローンでは踏み込みにくい現場になる。