
米ワシントン州立大学(WSU)の研究チームが、義手や義足の形に合わせて作れる電子皮膚を開発した。圧力と温度を同時に検知し、市販の手袋型センサーと比べて10倍細かい分解能で測れる。センサーの部品は3Dプリンターとレーザーカッターで作る。同大学が2026年8月20日に発表し、論文は学術誌Cell Reports Physical Scienceに掲載された。
義肢を使う人が物に触れた感覚を得られれば、作業のしやすさは大きく変わる。電子皮膚はそのための部品として研究されてきたが、現状の製品には難点が並ぶ。高価なうえ検知の分解能が低く、体に合わないことが多い。覆えるのも狭い範囲にとどまる。
やっかいなのは、体に合わせようとするほど性能が落ちる点だ。個々の形に合わせて作り込むと、センサーとしての精度が下がっていく。さらに、センサーを並べれば並べるほどデータ量が増え、実時間の処理が追いつかなくなる。論文の筆頭著者であるHongyi Shen氏は、こうした装置は装着感と機械的な信頼性のどちらかを諦めることを迫られてきたと述べる。
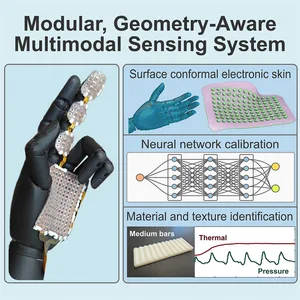
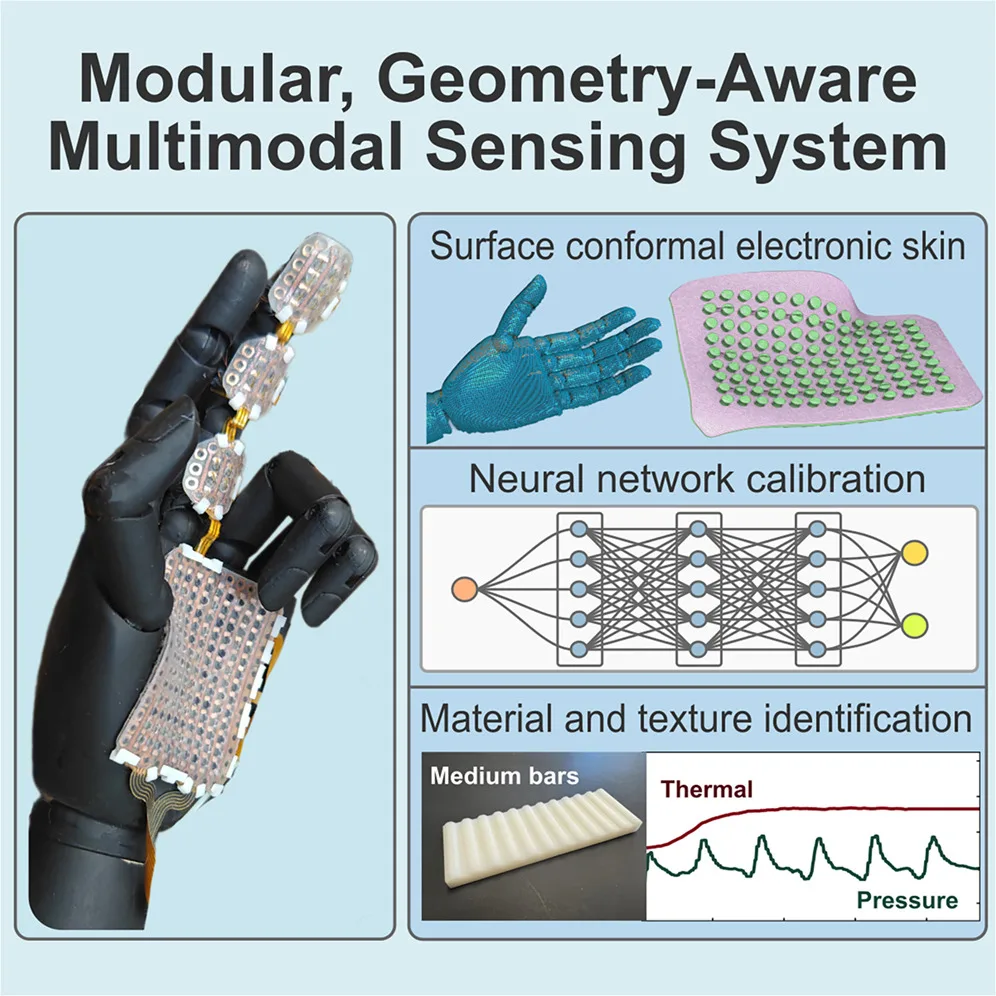
研究チームは、腕や脚の自由な曲面に沿わせられる検知システムを作った。センサーの一つひとつは薄い層を重ねたサンドイッチ状の構造で、温度センサーと圧力センサーを組み込む。両方を重ねることで人の皮膚に近い触覚が得られ、表面の手触りや材質を見分けられるという。
製造の手順は「スキャン・モデル・プリント」と名付けた。まず義肢を3Dスキャナーで読み取り、その形状に合わせてセンサーの配置を設計し、3Dプリンターで作る。責任著者のKaiyan Qiu助教は、スキャナーが義肢を読み取り、その幾何形状に基づいてセンサーを配置することで、自由曲面を継ぎ目なく覆えるようになると説明する。
組み立て方にも工夫がある。接着剤を使わず、センサーの部品どうしがブロック玩具のように差し込んで固定される。平らな面でも曲面でも、圧力と温度を高い密度で測れる。Qiu助教は、製造の主な手段が3Dプリントとレーザーカットという比較的単純なものなので、費用を抑えて手軽に作れる可能性があるとしている。
現時点では、触れた情報を検知するところまでだ。研究チームは次の段階として、検知した信号を刺激に変えて近くの神経に伝えるアクチュエーターに取り組んでいる。これができれば、義肢を使う人が何に触れているかを知覚できるようになる。研究には米国立科学財団の次世代ロボティクス研究者養成プログラムなどが資金を出しており、大学の技術移転部門を通じて仮特許の発明開示も提出済みだ。