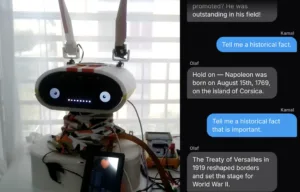


ルクセンブルク在住の開発者Kamal Singh氏は、Raspberry Piで動くコンパニオンロボット「Olaf」を個人で作っている。今回の更新で、話す言葉と調子に合わせて頭が動き、耳の角度で機嫌を表すようにした。胸の小さなディスプレイには、脈打つハートも映る。
対話する相棒ロボットでは、AIで賢く応えることと、体を遅れなく動かすことの両立が難しい。開発者は、役割を2つに分けた。体に収めたRaspberry Pi 5(メモリー16GB)が、頭と耳のサーボ、ハートのディスプレイ、マイクとスピーカーを常時受け持つ。一方で、重い思考や音声の生成は別の機械に任せ、ROS(ロボット用ソフトの土台)という仕組みを通してラズパイとやりとりする。
リアルタイムの動きをラズパイの中だけで処理し、AIと音声を外に出したことで、反応の速さを保てたという。頭の動きは発話に同期し、耳は読み取れる機嫌を出せるよう作り直した。声はGoogleの音声合成(TTS)に変え、抑揚を増した。会話の途中で言語を切り替えることもでき、デモではヒンディー語で答えた。
作りながらの気づきもある。耳に使った小さなサーボは、首に使ったより強力なサーボよりも動作音が大きかった。そこで耳の動きは、音が気にならない程度に控えめにした。胸のディスプレイはハートだけでなく、各機能の状態やログの表示にも使う。
次の段階は、体を仕上げて部屋の中を動き回れるようにすることだ。自分でバランスを取る台車に、周囲の地図を作りながら自分の位置を把握するSLAMという技術を組み合わせる計画だ。ハードと対話エージェントのソースはGitHubで公開されており、ほかの作り手が同じ仕組みを試せる。