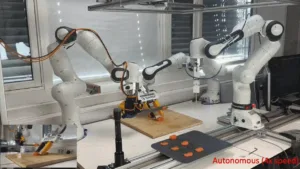

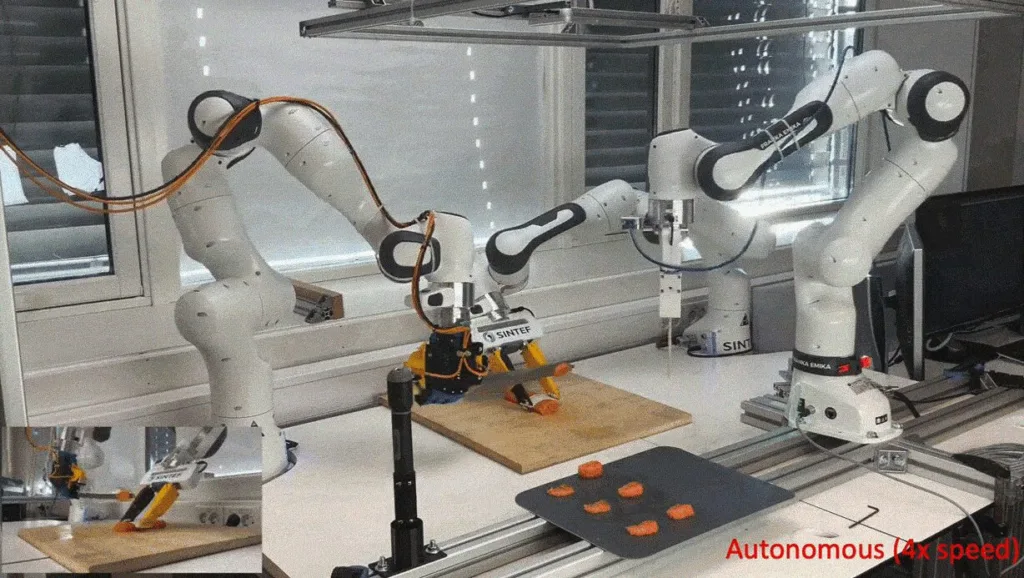
柔らかく滑りやすい生のサーモンを、3本のロボットアームで刺身に切り分け、箸でつまんで皿に並べるシステム「Sashimi-Bot」を、ノルウェー科学技術大学(NTNU)の研究チームが開発した。成果は学術誌のnpj Roboticsに掲載された。
剛体を扱うロボットは多いが、生魚は押せば変形し、つかめば滑り、切れば刃に張り付く。大きさも形も一定でない。こうした「柔らかくて予測できないもの」の扱いは、ロボットにとって難題の一つだ。
Sashimi-Botは3本の腕で役割を分けた。1本目が包丁を持ち、2本目が安定器でサーモンを押さえ、3本目が箸で薄切りを拾い上げる。包丁には触覚センサーを取り付け、刃がまな板に触れた瞬間を検知する。1万2000件以上のデータと157回の切断動作で学習し、まな板との接触を95%の精度で判別した。刃を深く入れすぎる前に動作を止められる。
試験では実際のサーモンを使い、34枚の薄切りを作った。厚さは6〜16mm。6枚が刃に張り付いたが、すべて刃から直接回収した。まな板に残った28枚のうち26枚を箸でつまんで盛り付け皿に移せた。薄すぎる2枚は箸からすべり落ちた。
ノルウェーはサーモンの養殖が盛んで、水産加工の現場では柔らかい魚を扱う自動化の需要がある。研究チームは、食品だけでなく、布や農作物、生体組織など、形が定まらない素材を扱うロボティクスの基盤になるとしている。