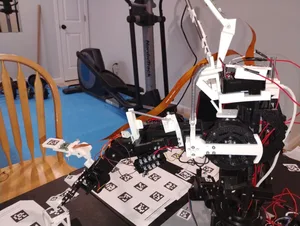
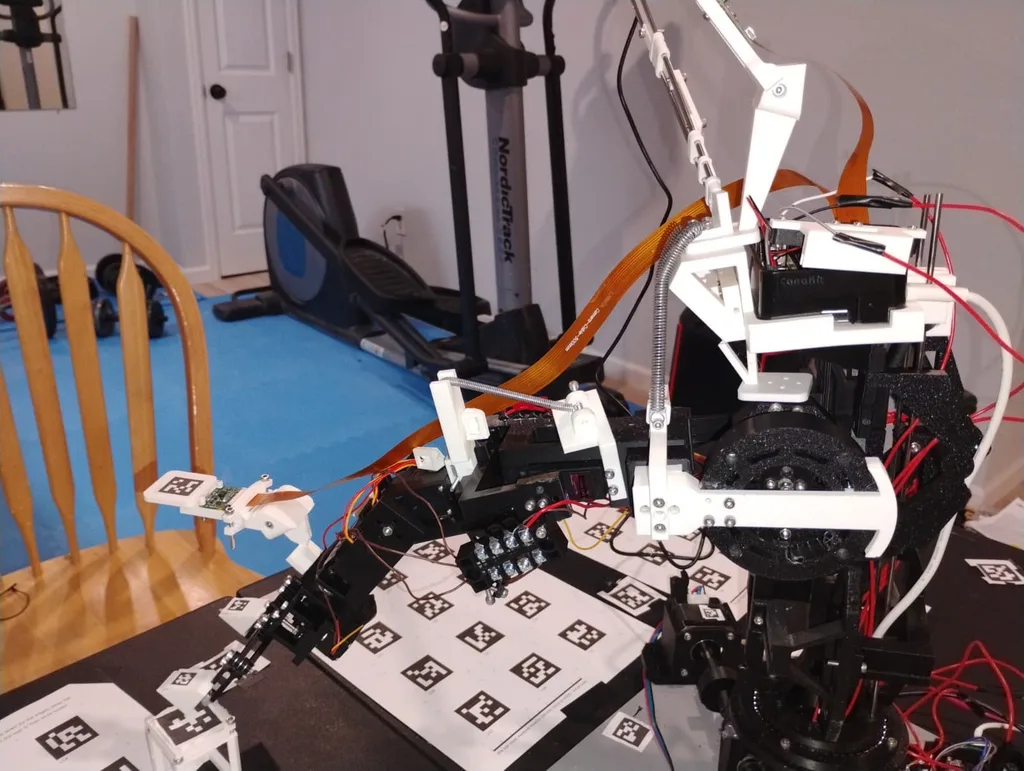
机の上のブロックを見つけてつかみ、別の場所へ運んで置く動作を、人の手を借りずに繰り返す5軸のロボットアームが、「Camera-Guided Robot Arm」としてGitHubで公開された。作ったのは米コロラド州立大学でコンピューターサイエンスを専攻するBlaine Watkins氏で、アームは設計ソフト「Fusion 360」で設計し、Bambu Labの3Dプリンター「A1」で出力した。
関節を動かすのは、ホビー用の安価なサーボ「MG996R」だ。同氏によると、ホビー用のサーボは自分が今どの角度にあるかを返さない。同氏は関節に角度を測るセンサー(エンコーダー)も付けず、アームと机、ブロックに位置合わせ用の2次元マーカー「AprilTag」を貼った。アームは3台のカメラでそれを見て位置を割り出し、ずれを補正する。
1回の動作では、アームはまず土台の上のカメラでブロックを探し、その真上まで腕を運ぶ。そこで指先のカメラがブロックをのぞき込み、アームは計画を立て直してからつかむ。つかんだ後は、指が閉じきらないこと(何もつかんでいなければ指はさらに閉じる)と、ブロックが持ち上がる様子をカメラで確かめる。
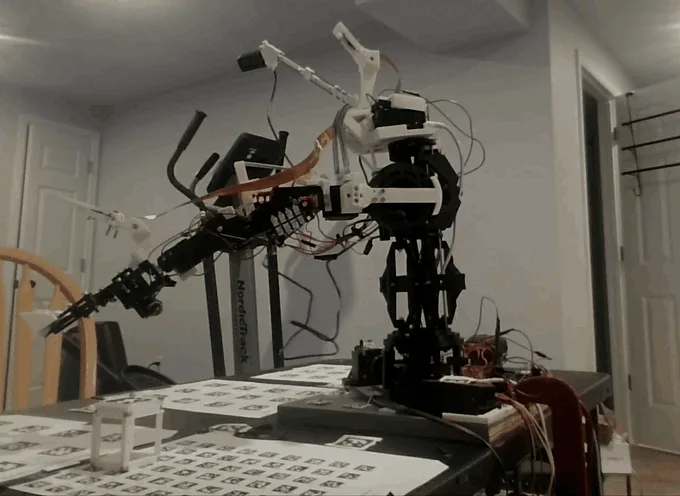
同氏は3台のうち2台のカメラを、アームやRaspberry Pi 5と一緒に土台の上で回る位置に置いた。同氏によると、カメラが腕と一緒に回るため、カメラから見たアームの位置は土台の角度に左右されない。土台の角度は机に貼った多数のマーカーをカメラで見て測る。
同氏はリポジトリに、失敗の原因と改良の過程を項目ごとにまとめた記録を載せている。最初に時間を計った時、1回の動作には107秒かかった。事前に計算した動作計画の表を使うなどの改良で、平均28.2秒まで短くなった。2026年10月23日の最良の試行では8回中8回成功し、置いた位置の狙いからのずれは平均6.2mm(最大12.6mm)だった。
同氏はRaspberry Pi 5で動く制御プログラム(Python)と、サーボとステッピングモーターを動かすESP32のファームウェアをリポジトリで公開している。リポジトリには部品ごとのCADデータ(STEP形式)もある。同氏はREADMEで、コードはAIの「Claude」の助けを借りて書き、製作と実験、次に何を試すかの判断は自分で手がけたと説明している。ライセンスはMITだ。