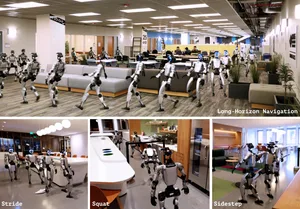

米カリフォルニア大学バークレー校と米プリンストン大学の研究チームが、散らかった屋内でヒト型ロボットに腕や胴、足の動きを調整させながら進ませるAI「TANGO」を開発した。言葉の指示とカメラの映像から、29個の関節をどう動かすかを直接出力する。論文はarXivで2026年9月8日に公開された。
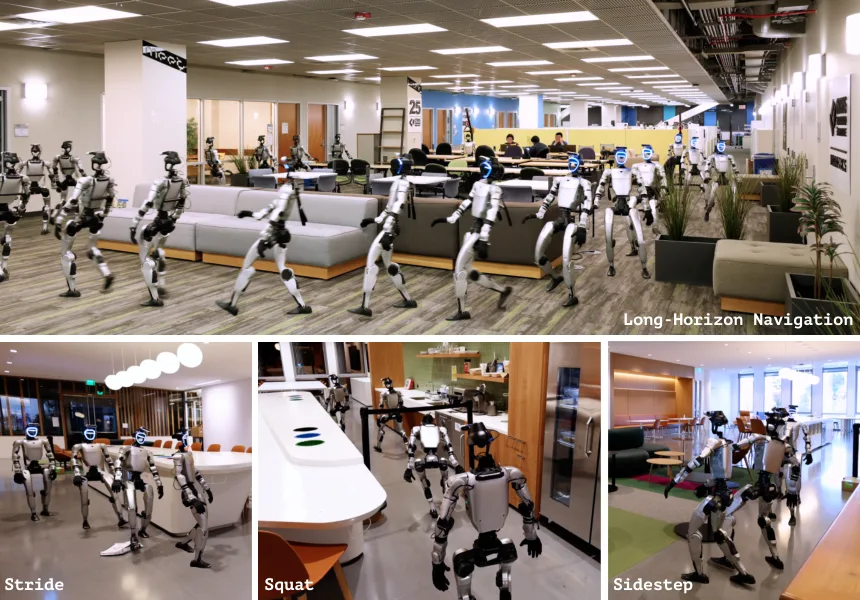
これまでのロボットの移動は、床の上に出発点から目的地までの線を引く問題として扱われることが多かった。車輪で動くロボットならそれで足りる。ところがヒト型ロボットは背が高く、腕も広がり、歩くたびに体の形が変わる。床の上では通れそうに見える隙間でも、腕や肩がぶつかることがある。頭上の障害物をくぐるにはかがみ、床の物はまたぎ、狭い通路では体を横に向ける必要がある。
TANGOは、進む道筋と体の形を同時に決める。どこへどう進むかを言葉で伝える指示と、ロボット自身の目線から撮ったカメラの映像を受け取り、関節ごとの動きを出力する。出力した動きは、下位の全身制御の仕組みがロボットの上で再現する。
学習に使ったデータは、すべてシミュレーションで作った。散らかった部屋の中で全体の経路を計画し、それに沿った全身の動きを生成したうえで、障害物に合わせて腕を引っ込める、かがむ、またぐといった修正を加える。最後に強化学習で身に付けた追従制御で物理的に再現できるかを確かめ、ぶつからずに通れる動きだけを残した。こうして6万4633件の動きを、GPUで合計211時間の計算で用意した。
体の形まで考えることの効果は、比較でも表れた。同じモデルに平面上の経路だけを出させると、シミュレーション上の成功率は26.67%にとどまったが、全身の動きを出させると52.89%に上がった。
実機では、中国Unitree Roboticsのヒト型ロボット「G1」で試した。実環境での移動のデータは一切学習させていない。障害物の多い場面では、15回の走行のうち10回で目的地に着き、比較した手法の6回を上回った。ぶつかる回数も少なかった。
研究チームは、実環境での移動のデータを使わずに、シミュレーションだけで学んだ動きを実機にそのまま移せた点を成果に挙げている。