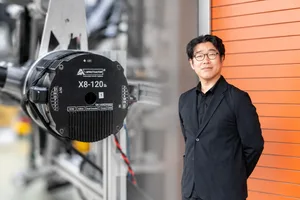

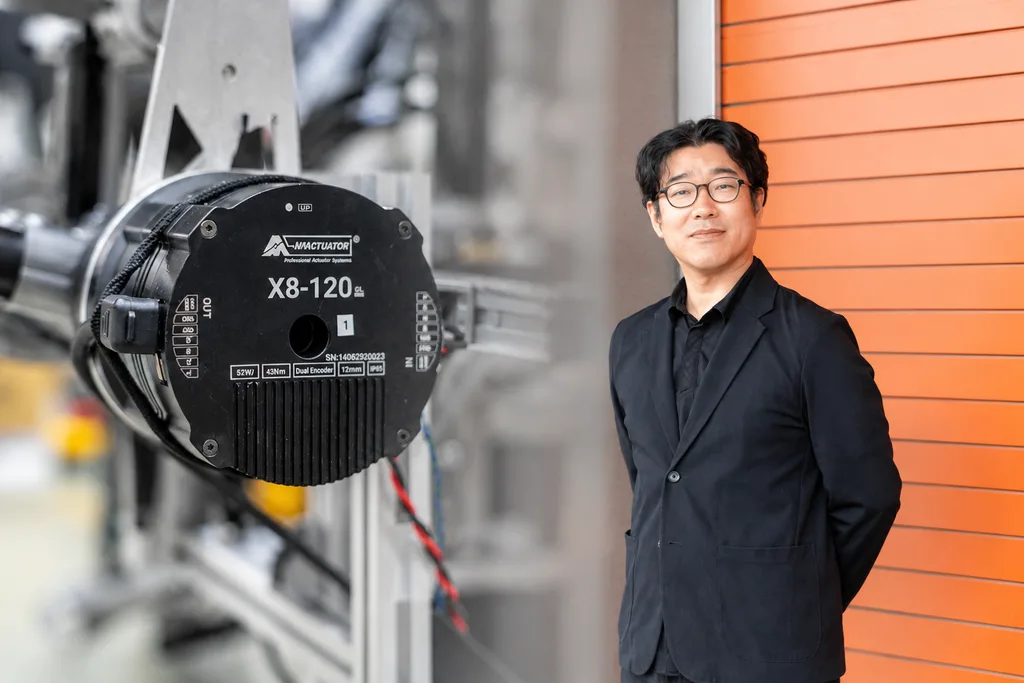
2013年の設立以来、ロボット制御システム「V-Sido(ブシドー)」を武器に、アミューズメントから建設まで、さまざまなロボットを動かしてきたアスラテック。チーフロボットクリエイターの吉崎航氏は、横浜市山下ふ頭で公開された実物大動くガンダムのシステムディレクターも務めた。2025年の大阪・関西万博では、V-Sidoで動くロボット5体を集めた「未来のロボット展 Geared by V-Sido」が開催された。
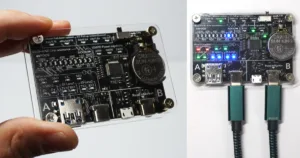
そのアスラテックが2026年10月1日、「V-Sido Powerシリーズ ロボット用大電力分配基板セット」(税込価格:1万9800円)を発売した。売り場に選んだのは、電子工作用の部品やマイコンボードを扱い、個人も利用するECサイト「スイッチサイエンス」だ。
吉崎氏は、この発売を「お裾分け」という控えめな言葉で説明する。それでも最初のロットは売り切れ、次のロットも販売を予定している。ロボット制御の第一線を走ってきた会社が、なぜいま、誰でも買える店で電源基板を出したのか。その背景には、QDDと呼ばれるモーター(アクチュエーター)ユニットの広がりがある。
AIで動く人型ロボットが広げたQDDというコンセプト
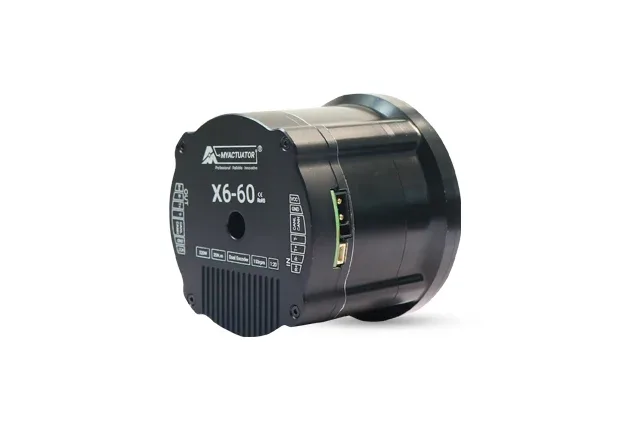
減速機、モーター、ドライバーが一体となったものが10万円以下で購入できる。安価でありながら高い要求に応える。
AIで動く人型ロボットは、研究室を出て量産の段階に入りつつある。米調査会社Counterpoint Researchが2026年8月に公表した調査によると、2026年の人型ロボットの世界出荷台数は、その時点で最大3万台に達し、前年比300%増となった。首位の智元機器人(Agibot)は約9700台、2位の宇樹科技(Unitree Robotics)は7000台超を出荷している。
こうした人型ロボットを支える部品として吉崎氏が挙げるのが、通称QDD(Quasi Direct Drive、準ダイレクトドライブ)モーターと呼ばれる駆動ユニットだ。これまでの産業用ロボットでは、多くの場合精密な制御が可能な従来型のサーボモーターに100対1などの大きな比率の減速機を取り付けることで、正確で再現性の高い動きと大きなトルクを得ていた。一方で、この方式は減速比が高いがゆえに、外からの力を受け流すような制御や摩擦の少ない正確なトルク制御、ジャンプなどに必要な瞬間的な加速力、転倒時の外力への耐久性などに問題があった。もちろん、これらは従来の産業用ロボットには求められていない性能であったため、当然ではある。では逆に、減速機を外してしまえばすべての問題が解決するのかというとそう簡単ではない。この方式はDD(Direct Drive)と呼ばれるが、柔らかい動きを自在に作り出せる反面、減速機付きの駆動ユニットに比べて力が弱く、ロボットに使うことは現実的ではなかった。そこで、この2つの手法の間をとって、破損しにくい遊星歯車減速機を組み込み、10対1程度の「ちょうどよい」減速比でつくられたロボット専用のアクチュエーターが、通称QDDモーターだ。
QDDが登場した背景には、制御周期の短縮、大電力を高速に制御、スイッチングできる半導体技術の普及、そしてドローンの普及がある。大型ドローン向けに大電力で回るブラシレスモーターを安く作る競争が始まった。このモーターで歩行ロボットを歩かせようとした人たちもいたが、力がわずかに足りなかった。そこで10対1や20対1という低い比率のギアを足し、ロボットで使えるようにした。「ジンバルやドローンの技術を、ギリギリロボットで使えるように微調整したもの、という考え方が近い」と吉崎氏は説明する。
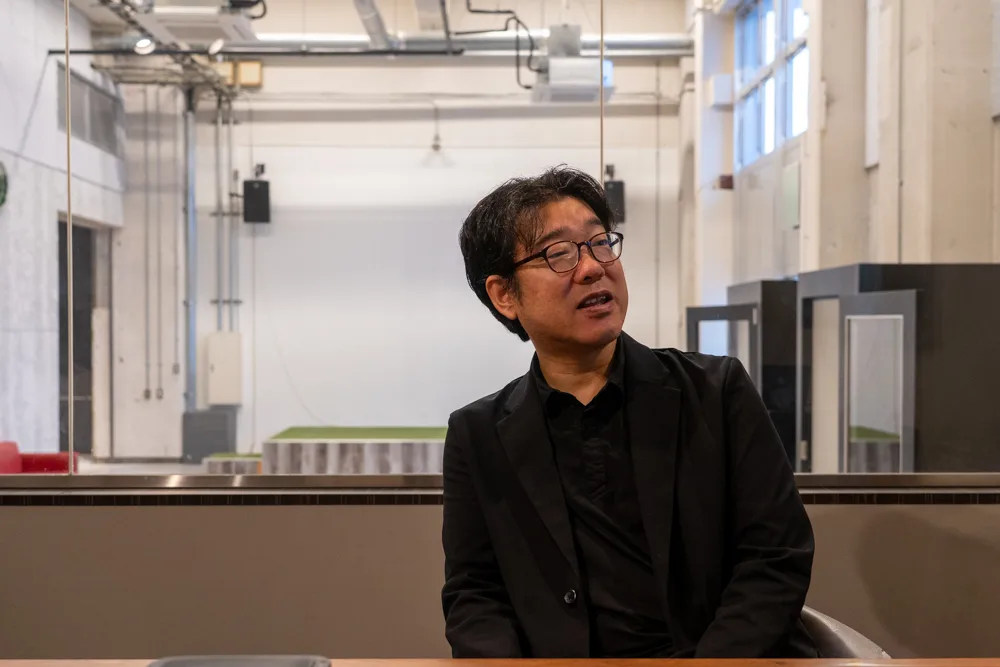
アスラテック取締役/チーフロボットクリエイター 吉崎 航氏
1985年山口県生まれ。2009年に経済産業省所管のIPA(独立行政法人情報処理推進機構)が実施した「未踏IT人材発掘・育成事業」にプロジェクトが採択され、ロボット制御システム「V-Sido(ブシドー)」を発表。経産省から「スーパークリエータ」に認定される。2013年より現職。2015年には現「ロボット革命・産業IoTイニシアティブ協議会(RRI)」の参与に選任。
吉崎氏によると、QDDが注目される契機となったのは、2019年に発表された米MITの4足歩行ロボット「Mini Cheetah」の登場だという。Mini Cheetahは、ホビー用のブラシレスモーターに遊星歯車の減速機を組み込んだ同じアクチュエーターを、すべての関節に使っている。
QDDは制御しやすく、シミュレーションで学習したAIで実機を動かす「Sim2Real」と相性がいい。狙いと実際の動きのずれを検出してフィードバックする用途で、QDDの特性が最も合っていたことから、AIで動く4足歩行ロボットの中心的な部品になった。
QDDに使われている遊星歯車式の減速機は、歯車で力を伝えるため衝撃に強く、部品点数も少ないので安い。屋外でダンスをしたり、岩場でジャンプしたりする動きも試しやすくなった。一方、従来のロボットで多く使われてきた波動歯車減速機は、金属の弾性変形を利用する仕組みで、精度は高いが寿命が若干短く、転倒したときのような大きな衝撃に耐えられない。しかも高価だ。「ちょっとした原因で壊れて、1関節100万円ですよと言われると、目も当てられない」と吉崎氏は振り返る。QDDなら、モーター込みでも10万円ほどで交換できる。AIでロボットを動かすうえで、今は「QDDを選択しない意味が分からない」という雰囲気になっていると続ける。
制御のプロが4〜5種類を試して選んだmyActuator
さまざまなタイプのロボットを制御できるV-Sidoの特徴の1つは、扱えるアクチュエーターの幅にある。一般的なDCモーターからホビー用や産業用のサーボモーター、さらに油圧や空圧のアクチュエーターまで動かせる。実物大ガンダムでは、3〜4社のモーターとドライバーを1つのシステムでまとめて制御した。どのメーカーのQDDでも動かせる立場だからこそ、選び方は実用本位になる。そのアスラテックが国内で入手できるQDDを一通り試し、4〜5種類を評価した結果、最も多く使っているのが中国myActuatorの製品だ。動作に支障が無く、最も安定していたことが採用の決め手になったという。
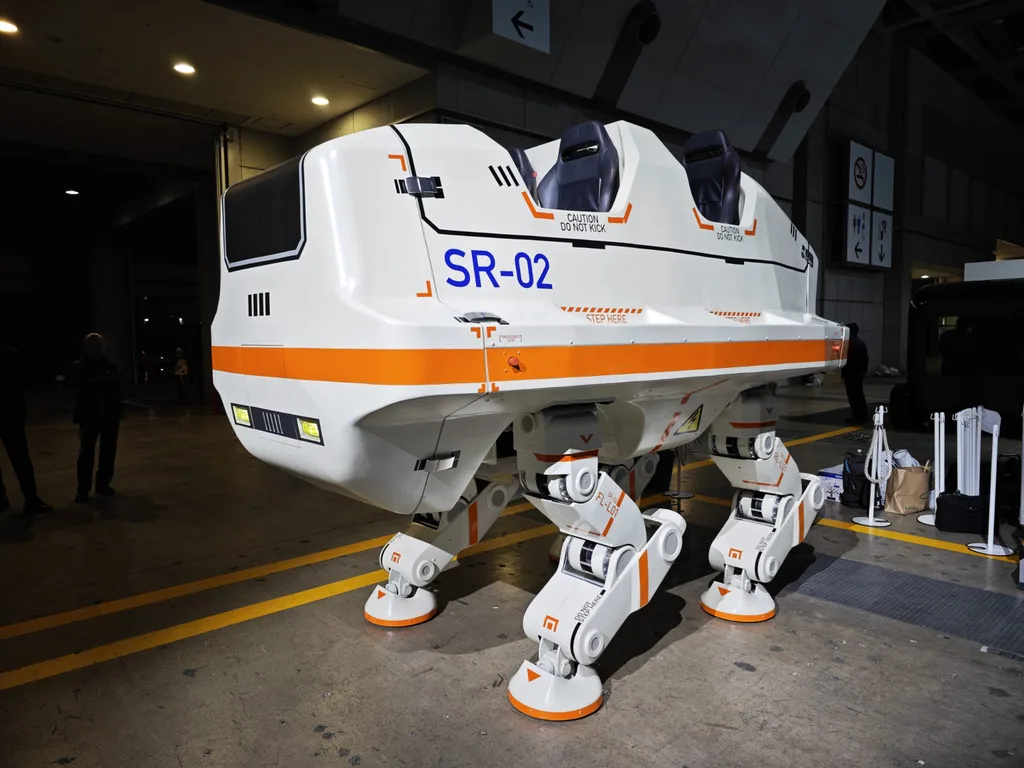
myActuatorを多く使うようになったきっかけは、2025年9月に大阪・関西万博で開いた「未来のロボット展 Geared by V-Sido」だった。展示に向けて急に大量のモーターが必要になったときに使ったのがmyActuatorで、それを機に社内での評価が高まった。その使い方は、展示ロボットに表れている。4人乗りの4足歩行ライド「SR-02 Ver. GOI」(三精テクノロジーズ)では、全長2mのロボットアームの関節にmyActuatorの「RMD-X6」を使った。腕の大きさに対してモーターは小さいが、モーターそのものをカウンターウェイトにする「やじろべえ」構造でバランスを取っている。重さを偏らせると、てこの原理で外から押されたときに壊れやすくなる。耐えられる力に余裕があるQDDだからこそ選べた設計だ。
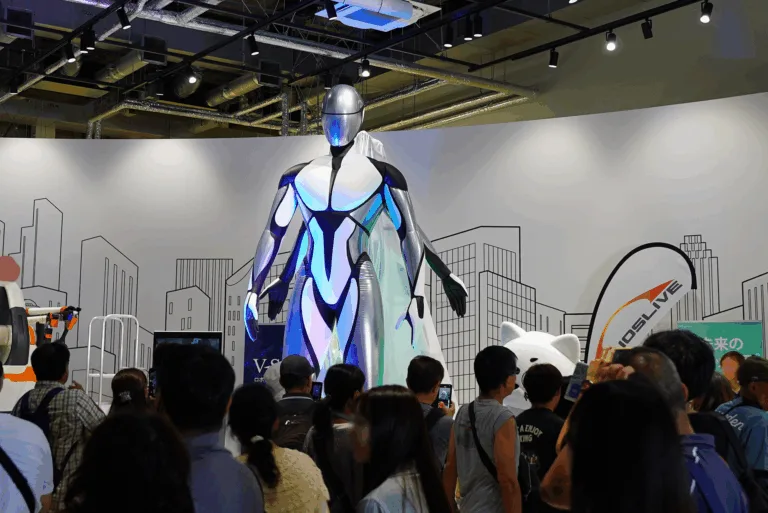
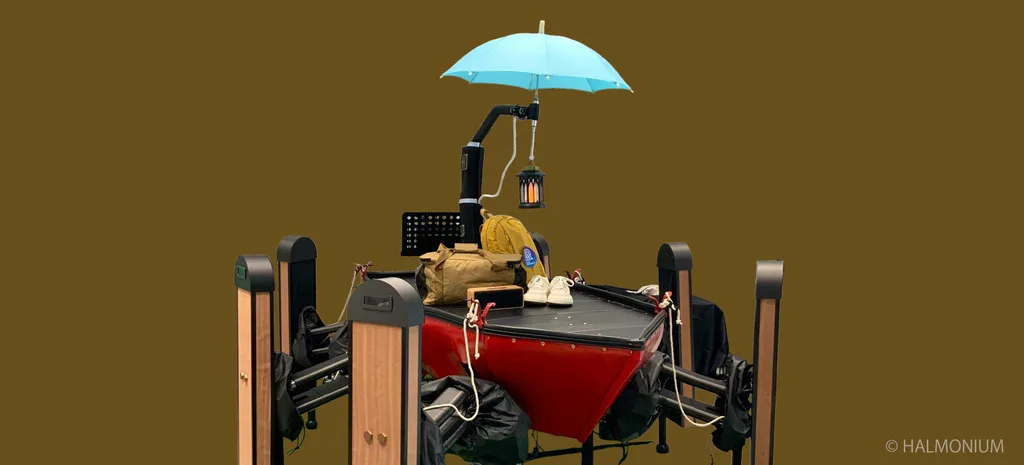
身長約4mの「HL-ZERO」(HELIOSLIVE)では、体全体を前後左右に傾ける腰に「RMD-X8」を使い、6足歩行ロボット「ハルモニア・コンパス」(ハルモニウム)の脚もRMD-X8で動く。ハルモニア・コンパスは万博のあと、海岸を歩く動画も公開した。基板に水の染み込みを防ぐ加工を加え、海に足をつけて歩かせている(浸水はさせていない)。「結構無茶したつもりはあるんですけど、ギアは壊れないですね」と吉崎氏は振り返る。
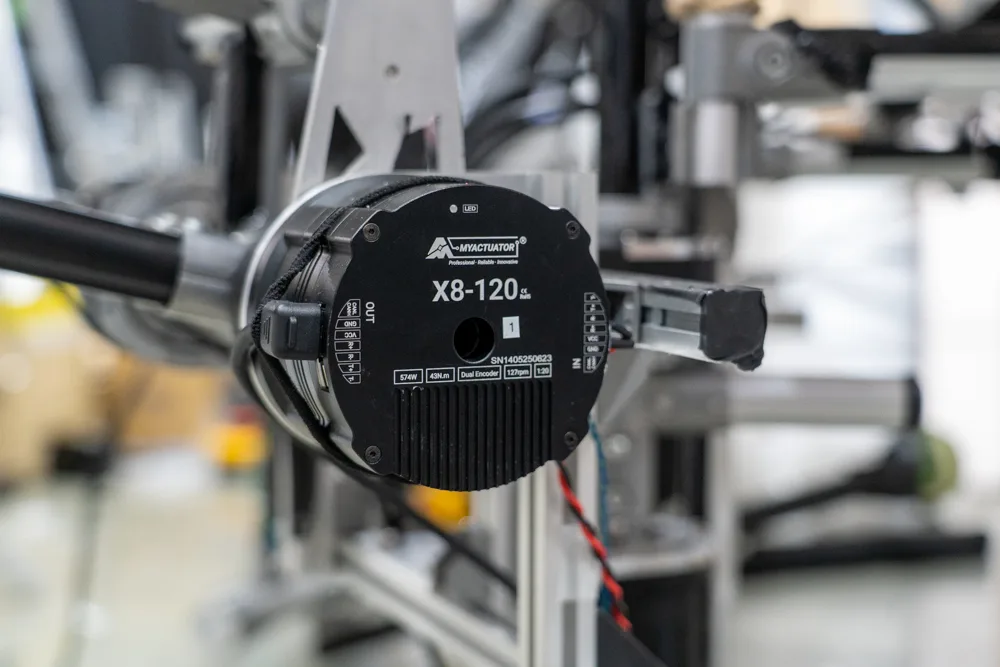
一方で、吉崎氏はQDDが最終的な答えになるとは考えていない。大電力で力とスピードを同時に得る仕組みは多くの作業では無駄が多く、より高トルクが必要な関節やバックドライバビリティ(出力側から外力を加えたとき、関節が逆向きに動かされる性質。可逆駆動性)が不要な関節、バックドライバビリティがあっても関節摩擦や慣性モーメントが支配的で価値が薄い関節においては選択する意味が薄い。特に上半身では波動歯車減速機を見直す動きもあり、myActuatorも波動歯車減速機を使ったモデルを出している。アクチュエーターの選択肢はこれからも増えていく。
海外製QDDと付き合うために
myActuatorを含む海外メーカーのQDDを使ううえでの注意点として、吉崎氏は、ファームウェアの仕様変更に対する考え方が日本のメーカーとは違うことを挙げる。海外のメーカーは、理にかなっていれば仕様を大胆に改める。ファームウェアのバージョンが上がると、使っている通信プロトコルは同じでも、中のパラメーターの順序が変わったり、物理量に変換するための係数が以前の10倍になったりする。そのため、問題なく動いていたソフトウェアが、モーターのファームウェアを更新したとたんに動かなくなる。一度決めたプロトコルの仕様は変えず、新しい命令を追加する形で対応することが多い国内メーカーとは対照的だ。
吉崎氏は、これを特定のメーカーの問題ではなく、進化の速いQDD全般に共通する特徴として受け止めている。メーカーは良かれと思って最新のファームウェアで出荷する。WindowsのようなOSのアップデートと同じで、改良が早く届く分、使う側もそれを追いかけていく必要がある。
アスラテックは、この違いをV-Sidoの側で吸収している。V-Sidoのコントローラーは、つないだモーターのファームウェアのバージョンを自動で読み取り、係数などの違いを補正して、更新の前後で同じ動きになるようにしている。
もう1つ欠かせないのが、サポート体制だ。他社製品の中には、壊れたときに問い合わせても対応してもらえないものもあった。myActuatorはメーカーの返事が早く、仕様書も公開されている。国内代理店としてのスイッチサイエンスの存在も、myActuatorを選ぶ決め手になった。「国内に代理店があることは、仕事で使う上で大きな安心材料になります。実際、仕様について確認したいことも、スイッチサイエンスに聞けばすぐに答えてもらえます」と吉崎氏は言う。
パワードスーツにも同じモーターを
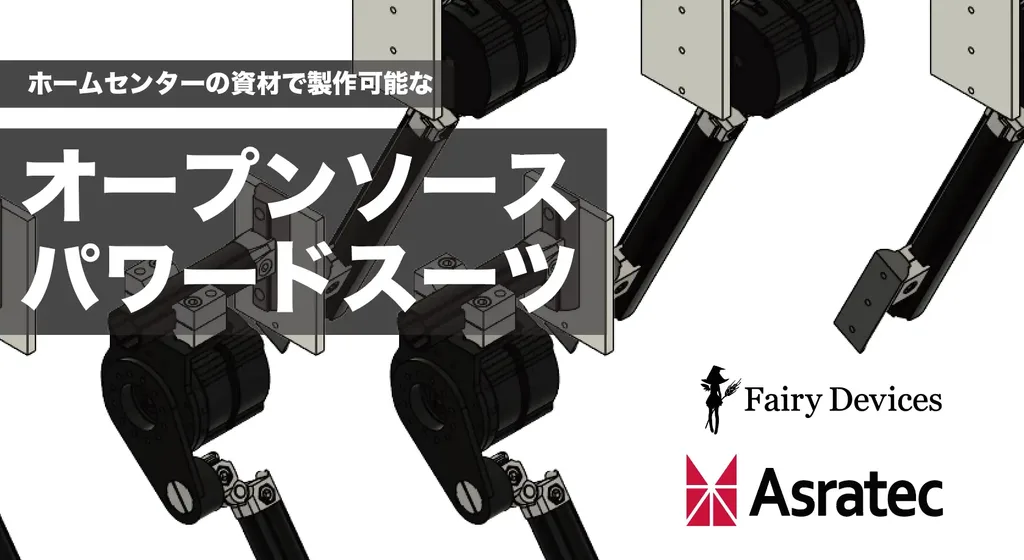
キャプション:フェアリーデバイセズと共同開発した「オープンソース・スマートパワードスーツ」で、部品リストを一般公開し、個人でも入手可能なパーツやハードウェアで構成している。
安定したサポート・供給体制は、調達容易性を重視するプロジェクトでも活躍している。
フェアリーデバイセズと共同で開発している「オープンソース・スマートパワードスーツ」にもmyActuatorが使われている。アスラテックは設計やメカの製造、モーターの選定、納品までを担当し、コンセプトはフェアリーデバイセズと月に何度も会いながら詰めてきた。
プロジェクトが目指すのは、高価な専用機としてのパワードスーツではなく、誰もが用途に応じて構築・改良できるパワードスーツだ。そのため、ホームセンターで調達できる汎用部材で作れるようにしており、骨組みにはアルミフレームを使う。寄せ集めという意味ではなく、オープンソースだからこそ作りやすさを優先した。モーターも同じ考え方で、入手しやすく、学生でも扱えて、サポートを受けられることを条件に、さまざまなサーボを検討した。選んだのは、やはりmyActuatorだった。
スイッチサイエンスで扱うmyActuatorについて、吉崎氏は「ラインナップが結構絶妙なんですよね」と話す。開発されたばかりのQDDはサイズが1つしかないことが多く、しばらくすると何十種類にも増えて、どれを使えばいいか分からなくなる。スイッチサイエンスは、その中から入手しやすく在庫を持ちやすいものを選んでいるのだろう、と吉崎氏はみている。「基本、あれから選べば何とかなるんだろうな、ぐらいの感覚でやっています」
「お裾分け」で届けた電源基板
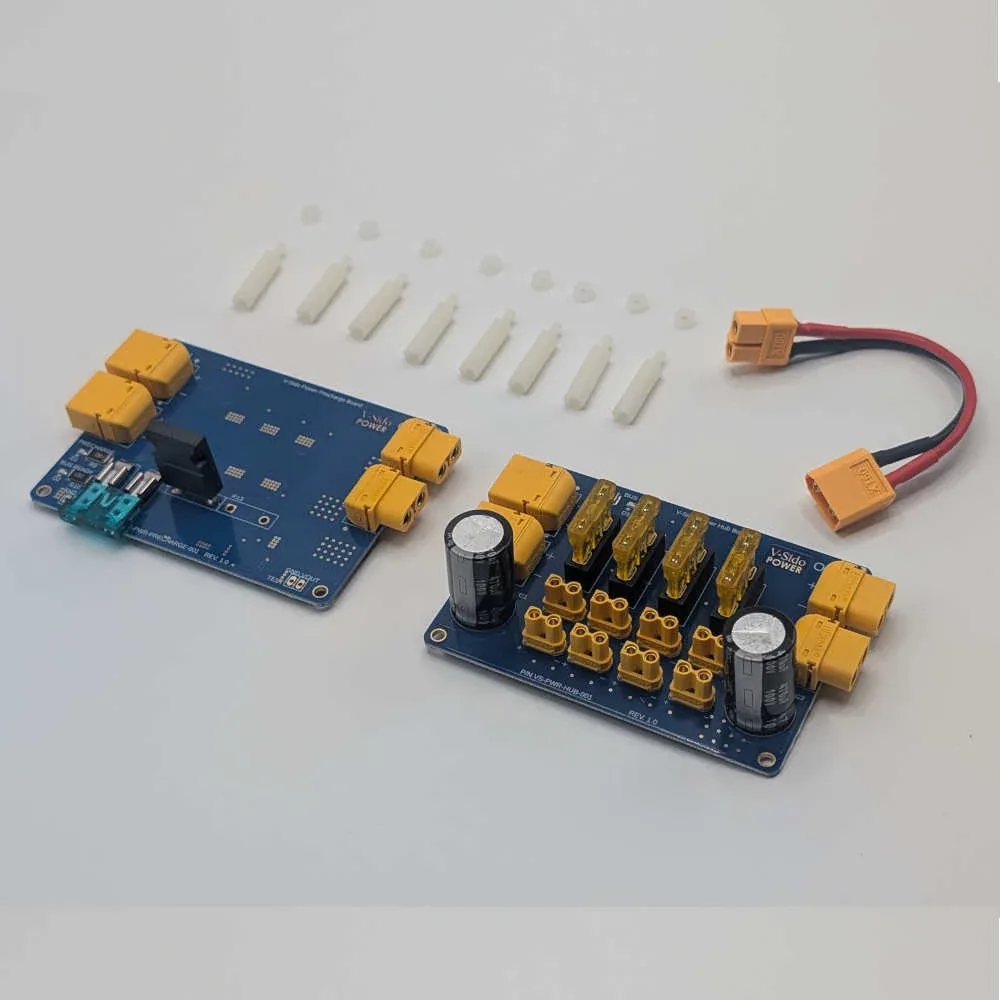
ここで冒頭の問いに戻る。アスラテックはなぜ、電源基板「V-Sido Powerシリーズ ロボット用大電力分配基板セット」を出したのか。発売後、吉崎氏のもとには「アスラテックってソフトウェアの会社じゃないんですか」という反応もあったという。吉崎氏は、作った理由ははっきりしていると話す。「我々が電源基板メーカーであれば、もっと別の動きをするほうが正しいはずなんですけど、今回この基板を作った理由は本当に明確なんです」
モーターは手に入りやすくなり、メカの部品も3Dプリンターや切削サービスで個人が作れるようになった。QDDでロボットを作る最初の一歩は、ずいぶん踏み出しやすくなった。その結果、作ってはみたものの、ゆっくりで1つのモーターなら動くのに、たくさんのモーターを激しく動かそうとすると基板が焼けたり、ノイズで通信が乱れたりする、といったトラブルに直面する人が出てくる。アスラテックにも、QDDでロボットを作ったが動かないという相談が数多く寄せられる。「いいモーター、いい伝送系、いい電源、そしていいソフト、全部そろって初めてロボットは動き始めるものなので、当然難しいんです」
アスラテック自身も、強力なQDDを10個、20個と同時に回すなかで、突入電流の対策を入れ、コンデンサーを増やし、そこで出た新たな問題にまた対策を重ねてきた。そうしてできた基板を、客先から持ち込まれるロボットにも次々と取り付けてきた。「とってもいいものができて、たくさん作っちゃったんで、ちょっとお裾分けしとくかと思って」と吉崎氏は話す。モーター制御のノウハウがないとつまずく箇所を、解決してきた方法ごと製品にした格好だ。「電源にこういう機能があればちょうどいいよね、というノウハウを持っていたので、それを駆使して、ちょうどいいサイズの基板で、これさえつなげば動く、というのをやりたかったんです」
V-Sido Powerシリーズ ロボット用大電力分配基板セットは、電源を複数のモーターに分けるハブ基板と、電源を入れた瞬間の過大な電流を抑えるプリチャージ基板のセットだ。外付けの部品は要らず、入力と出力をつなぐだけで、電圧をゆっくり上げる、大容量のコンデンサーを付けても壊れない、モーターを急停止したときの逆起電力を吸収する、といった対策が働く。小さな基板だが、大型の6足歩行ロボットや全高1m級の上半身ロボットも、この基板で動いている。
売り場に選んだのがスイッチサイエンスだった。「一般家庭じゃない人たちがちゃんと見ていつつ、一般家庭の人も買える。ちょうどいいバランスのところが、思い浮かぶ限り1社しかなかったんです」と吉崎氏は明かす。個人に需要があるとは考えていなかったが、最初のロットは売り切れ、吉崎氏も「本当にびっくりですね」と驚く。
届けたいのは、QDDを使ってロボット制作に挑戦してみようと思っている人だ。QDDを試すたびに電源回路から試行錯誤するのは無駄が多い。「とりあえず回そうとする人の『とりあえず』に寄り添えるくらいの仕様になったんじゃないかと思います。そういう人たちに届くと、事故も少なくなるんじゃないかなと」
作りたいロボットに合わせて通信方式を選ぶ
これからQDDモーターでロボットを作る人に向けて、吉崎氏がもう1つ押さえておいてほしいと挙げたのが通信方式だ。これを理解してモーターを購入しないと、現場で使うことができず、お金を捨てることになってしまうからだ。
ロボットは、制御装置から各モーターに角度や力の指令を送り、モーターの状態を読み返しながら動いている。やり取りの方式はモーターごとに決まっており、TTL、I2C、RS-485、CAN、EtherCATなどがある。それぞれの通信方式には長所と短所があり、作ろうとするロボットに合ったものを選ぶ必要がある。
たとえばROBOTISのサーボモーター「Dynamixel」には、TTL版とRS-485版がある。TTLによるシリアル通信は配線の本数が少なく比較的簡単に構築できるが、ノイズに弱く、配線が長くなると通信が成立しなくなる。RS-485は「DATA+」「DATA-」の2本の線の電位差でデータを読み取るため、ノイズに強く、長距離の通信にも対応している。CANも同様に差動通信だ。しかし、差動通信にもさまざまな制約があるため、簡単に仕様書通りの性能は出ない。
ロボット開発では、当然こうした違いを理解したうえでモーターを選ぶ必要がある。電源につないだQDDモーターを実験室で1個回してみるのと、ノイズなどの外乱が多い屋外でロボットの手足を動かすのとでは、条件がまったく違う。ロボットが大きくなって配線が延び、モーターの数が増えるほど、通信方式の違いが表に出てくる。万博の会期中にも、コネクターの緩みや通信エラーには常に気を配っていた。吉崎氏は、実験室では動いたのに、外に持ち出すとなぜか動かない、という失敗の多くは通信方式の選び方にあるとみる。しかも「一回動いたかどうかでは、絶対に判断できない」と吉崎氏は強調する。
TTLやRS-485といった通信方式はハードウェアに依存しているため、モーターが対応していないものには変えられない。しかも、ロボットの部品で一番高いのがモーターだ。たとえば、1個5万円のモーターを10個買ってロボットを組んだが動かない、と相談されたとする。原因がTTL通信にあった場合は、「正直、RS-485のモーターに変えてくださいと言わざるを得ないんです」と吉崎氏は明かす。そうなれば、50万円分のモーターをすべて買い直すことになる。身長120cmのロボットを作ったあとで、モーターを全部買い替えるしかなかったという例も見てきた。
思い描くロボットを作る環境は、もうそろっている
QDDは国内の代理店から買え、仕様が変われば確かめる先がある。メカは3Dプリンターや切削サービスで形にでき、電源は基板をつなげば整う。ロボット制御の第一線を走ってきた会社が、そのノウハウを込めた電源基板を個人に手渡す時代になった。思い描いたロボットを形にするための道具は、もう手の届くところにある。
吉崎氏自身も、その状況を作り手たちと一緒に楽しんでいる。「失敗するのも手順だと思うので、いっぱい試すのがやりやすくなっていいよね、と一緒に楽しんでいるくらいのつもりです」と話す。作ってみた人から寄せられる相談は電源に関するトラブルが多く、V-Sido Powerで「1つの選択肢は出せたかな」とも語る。
作りたいロボットがあるなら、今が始めどきだ。
本記事はSponsored記事です。
提供:スイッチサイエンス
取材・撮影・聞き手:越智岳人、後藤銀河