
鉱山の現場は、広く、遠く、過酷だ。そこで鉱石を運ぶ作業を、群れで動くロボットに任せられないか。アリやミツバチといった社会性昆虫の動きをまねた制御を、安価な市販のロボットで試した研究が、Natural Sciencesに掲載された。
研究を進めたのは、Joven Tan氏。狙いは、鉱石を運ぶ運搬路の自動化だ。これまでの鉱山システムは、中央のコンピューターがすべてを管理する集中型が主流だった。だが、機体が増えるほど制御は複雑になり、1台の不調が全体を止めかねない。そこでTan氏は、各ロボットが自分で判断して動く分散型に注目した。手本にしたのが、群れで効率よく餌を運ぶ昆虫だ。
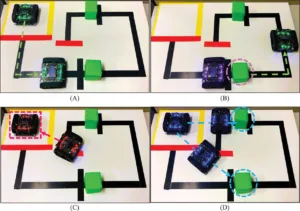
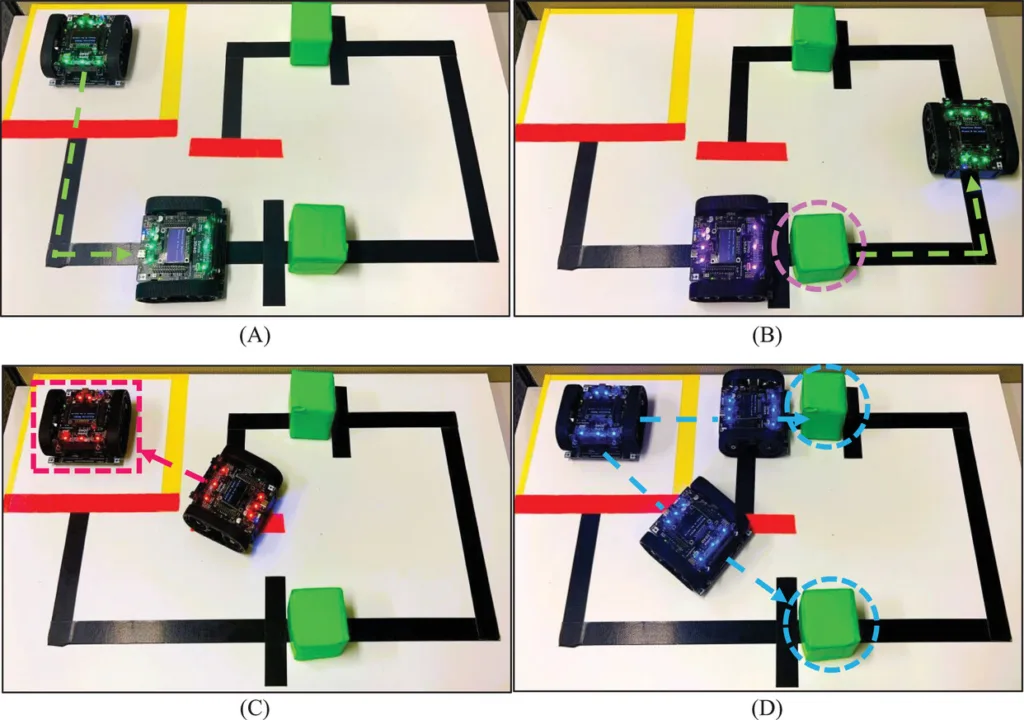
試したのは3つの戦略だ。1つめは「Baseline」で、鉱石を見つけたらすぐ持ち帰る、素朴なやり方。2つめは「Ant」で、葉を切り運ぶアリのタンデム走行をまねて、探索と運搬を複数の機体で分担し、並行して進める。3つめは「Honeybee」で、ミツバチが花の位置を覚えてから採りに行くように、まず鉱石の位置を記憶し、あとから効率よく回収する。
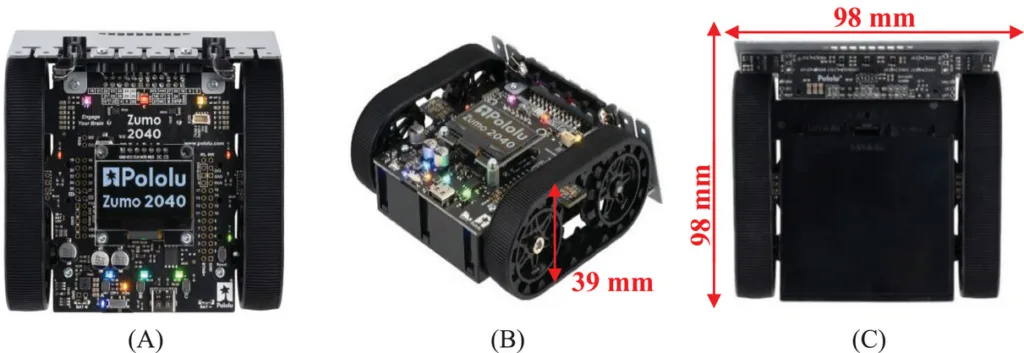
これらを、教育や研究で使われる小型ロボット「Pololu Zumo 2040」に実装し、直線の運搬路を縮尺した環境で比べた。評価したのは、総移動距離、エネルギー消費、鉱石を運び終えるまでの時間だ。
結果は分かりやすかった。16mの運搬路に鉱石ブロックを8個置いた試験で、Honeybeeの戦略は、素朴なBaselineと比べて、総移動距離を最大80%、エネルギー消費を50%減らし、運搬にかかる時間を60%短縮した。位置を覚えてから動くことで、無駄な往復が大きく減ったわけだ。Antの戦略も、探索と運搬を並行させることで、Baselineより完了までの時間を縮めた。
もっとも、Tan氏は実機ならではの難しさも率直に挙げている。センサーの校正や機体のかみ合わせ、電池の持ちといった、現実のハードウェアにつきものの制約だ。シミュレーションだけでは見えにくい、こうした泥くさい問題を、安価なロボットで早い段階から洗い出せる点に、この検証の意味がある。
数千万円規模の産業機械でなく、手のひらサイズの市販ロボットでも、群制御のアイデアは試せる。生き物に学んだ動かし方が、いずれ本物の現場をどう変えるか。その入り口を、身近な機材でのぞける研究だ。