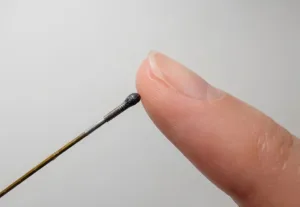

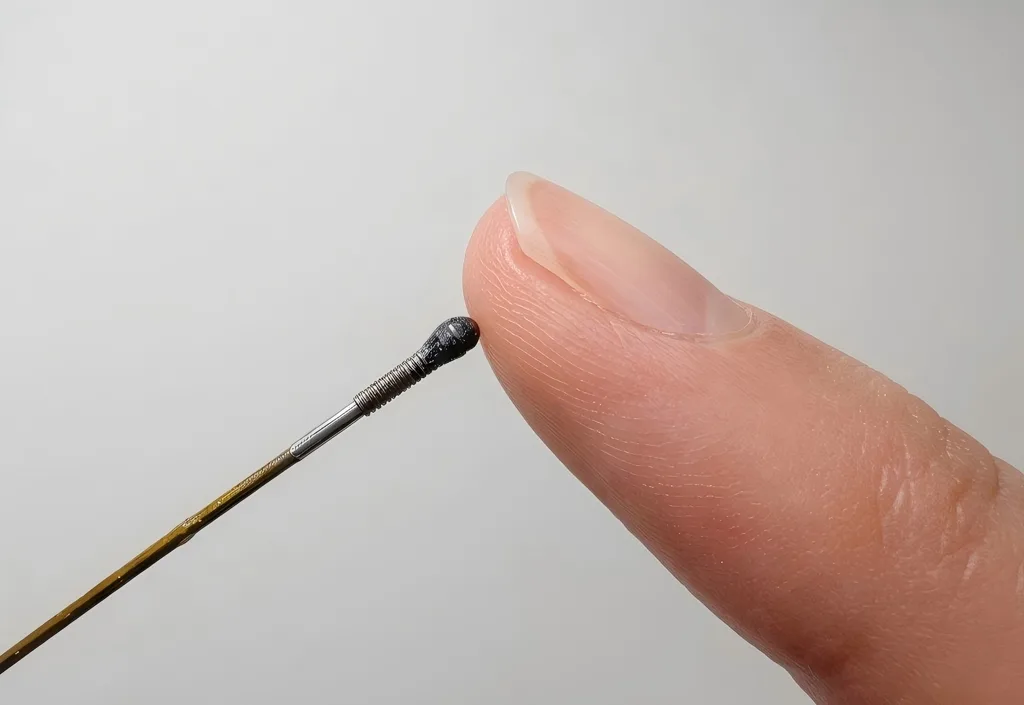
中国の上海交通大学のJianlong Yang氏らの研究チームが、米粒ほどのサイズ(1.7mm)で全方向の力と回転モーメント(トルク)を同時に測定できる光学式触覚センサーを開発し、米国光学・フォトニクス学会Opticaが発行する学術誌「Optica」に2026年5月7日付で論文を発表した。低侵襲手術用のロボットや医療デバイス、産業用ロボットの先端に組み込み、機械が「触れているものの状態」を1つの光信号から把握できるようにすることを目的としている。
センサー本体は光ファイバーの先端に、柔らかいエラストマーチップ(弾性樹脂製の先端部品)を装着しただけのシンプルな構造になっている。チップが何かに触れると先端が微小に変形し、その変形がチップ内部の光の分布パターンを変化させる。変化した光パターンはコヒーレントファイバーバンドル(光ファイバーの束で空間情報を保ったまま光を伝送できる素子)を通じてカメラまで届き、撮影された画像をデータ駆動型のアルゴリズムで解析することで、押し、引き、せん断、捻りを含む6自由度(6-DoF)の力とトルクを一度に算出する。従来主流だったファイバーブラッググレーティング(FBG)方式が複数の検出素子と精緻な構造を組み合わせて力の成分を分離していたのに対し、今回の方式は単一の光路で接触状態を丸ごと推定できる点が異なる。
研究チームは、既知の力とトルクを精密リファレンスセンサーと並行して計測する試験で、再現性が高く、加重と除荷時の読み値がほぼ同じ(低ヒステリシス)であることを確認した。温度変化やプローブを曲げた状態でも測定値は安定したという。応用例として、固い球体を埋め込んだゼラチン模型を使った腫瘍触診のテストでは、表面下に隠れた埋設物の位置を特定することにも成功している。
商用化に向けては、製造の一貫性向上やキャリブレーション工数の削減、実機ロボットへの組み込み検証が今後の課題だ。