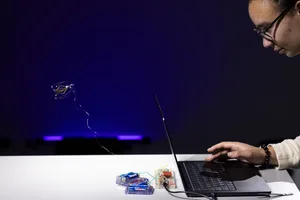

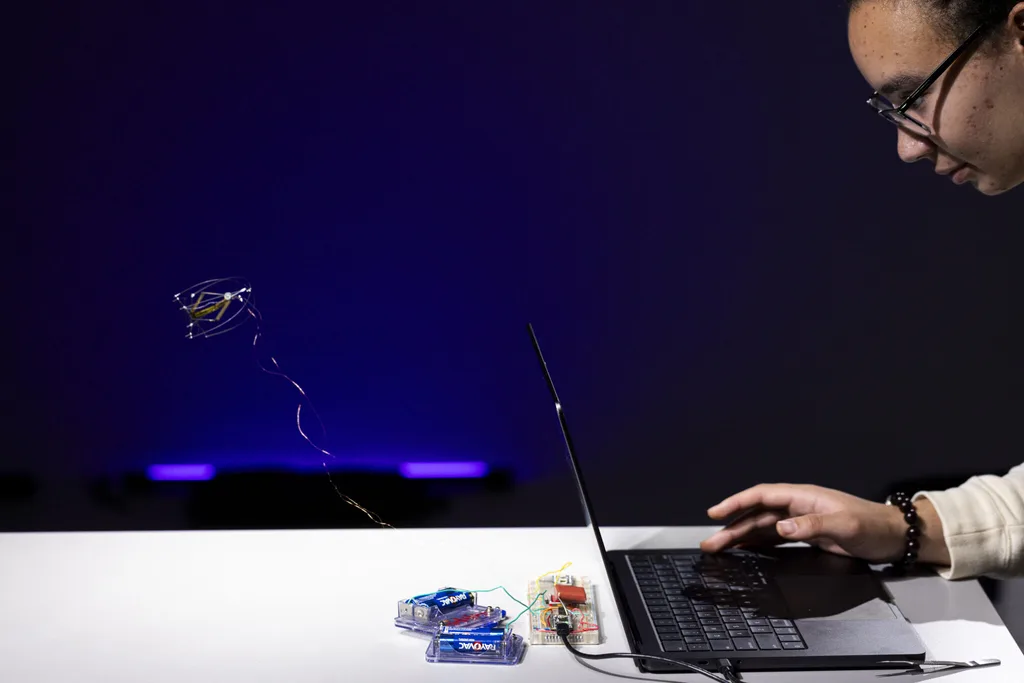
米ワシントン大学の研究チームが、重さ約1gで跳ぶ高さを細かく調整できる小型ロボット「DirectHop」を開発した。ばねを使わず、小さなモーターの力で直接跳び上がる。狙った高さに1cmの精度で跳び、標準的な階段の1段を越えられる。成果は9月30日にロボット工学の国際会議IROS 2026で発表する。
跳ぶ動きは飛ぶ動きより100倍近くエネルギー効率が高いという。空中にとどまるために羽ばたき続ける蚊に対し、ノミが力を使うのは跳ぶ瞬間だけだ。研究チームは、多数の小さな跳ぶロボットを放てば、飛ぶドローンよりはるかに安く現場を調べられるとみている。
これまでの小型の跳ぶロボットは、ノミのようにばねを縮めて一気に放つ仕組みが主流だった。遠くまで跳べる一方、ばねを放つ動作は全か無かで、跳ぶ距離を調整しにくい。小さな寸法でばねと留め金を作り、動かすのも難しかった。研究を率いたSawyer Fuller准教授は、跳ぶロボットの難題として、跳ぶ距離の調整、倒れたあとの起き上がり、続けて跳ぶための準備の3つを挙げ、DirectHopは新しい設計で3つとも越えたと述べている。
DirectHopは、ばねを使うのをやめた。筆頭著者のHanquan Wang氏は、ごく小さな電気モーターでもカエルの脚の筋肉のように直接跳躍の力を出せるだけの速さで加速できることが分かったと説明する。仕組みは、塔に釣り糸で結んだモーターだ。モーターが急加速して糸を巻き取ると、自ら塔を登り、本体全体を空中へ引き上げる。そのとき蝶番の付いた3本の脚が伸びて、モーターを足の位置に合わせる。モーターに流す電流を変えれば、跳ぶ高さを変えられる。
着地で横に倒れても、自分で起き上がる。本体の周りに枠を付け、横倒しになったらモーターを塔の下へ戻して重心を移し、足の側へ転がる。ハコガメが甲羅の形を使って起き上がる動きを参考にしたもので、90%の確率で起き上がれた。
試作機はまだ電源を線でつなぎ、方向も変えられない。研究チームは、太陽電池と電池を載せ、振動モーターで向きを変え、カメラで周りを見ながら自分で階段を上る機体を目指している。部品が小さく安いため、完成すれば1台約10ドル(約1600円)で作れるとWang氏はみており、100台や1000台を一度に放って、一部が失われても全体で役目を果たす使い方を想定している。