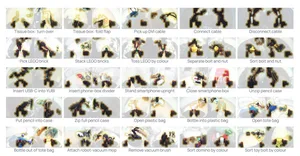

一般社団法人AIロボット協会(AIRoA)は2026年11月6日、ロボット基盤モデル「AIRoA-0(A-0)」を公開した。人が手持ち型のグリッパー「YUBI」で記録した1万6151時間の操作データを事前学習に使い、細かい部品の仕分けやタオル畳みなど、両腕を使う作業をロボットにこなさせる。ロボットの遠隔操作で集めたデータ、強化学習、実機での動作修正は使っていない。
AIRoAは、ロボットを用意しなくても人がさまざまな場所で操作を記録できる方法が、学習の規模を広げる鍵になるとみる。YUBIは人の指の動きに沿ってグリッパーを動かす構造と、VR機器による位置・姿勢の計測を組み合わせ、映像と手先の軌跡を記録する。ハードウェアはトヨタ自動車の未来創生センターが、データ収集のソフトウェアはAIRoAが設計し、どちらもオープンソースで公開済みだ。
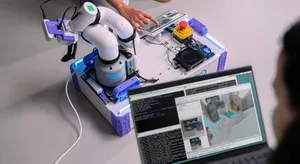
A-0は、米Physical Intelligenceが公開したモデル「π0.5 base」の重みを出発点にした。画像、言語、行動を扱うVLAモデルで、画像のどこが重要かを人が指定しなくても、作業に必要な視覚情報を自ら学ぶ。出力はロボット固有の関節の角度ではなく、グリッパーの位置と姿勢だ。それを各ロボットの制御システムが腕の動きに変換するため、YUBIのグリッパーを付ければ機体を問わず同じモデルを使える。双腕のFranka、TX-G2、OpenArm、URの4機種で動作を確かめた。
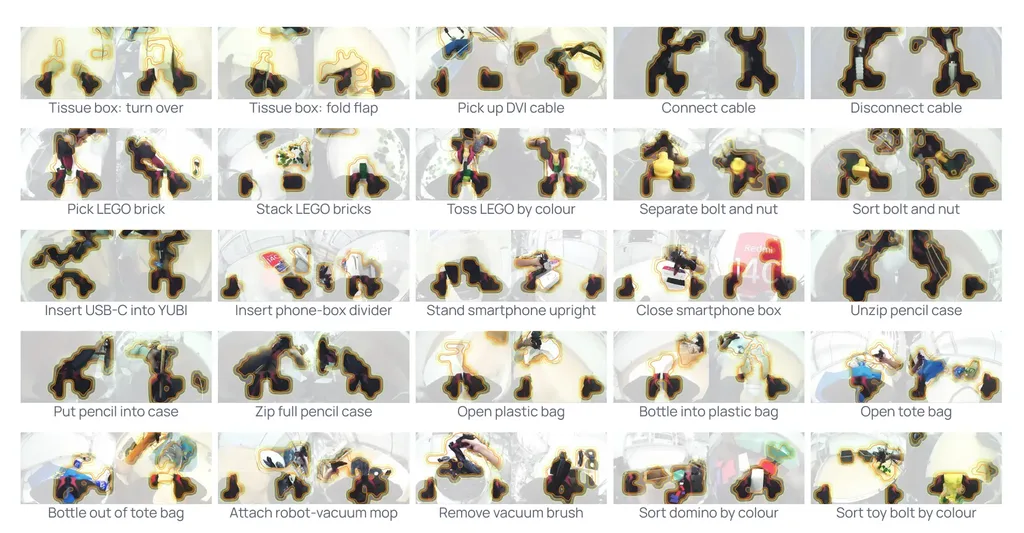
検証は学習用のデータを集めていない場所で、ロボットの両手首にYUBIを付けて手首のカメラ映像を使った。1つの指示で12個を超える小さな部品を番号付きの区画に仕分け、ペンケースのファスナーを開けて鉛筆を入れてから閉じる作業もこなした。色別に部品を仕分ける途中で人が箱を動かしても、移動後の箱に部品を入れた。
10種類の作業を15回ずつ試した平均の成功率は78%で、同じデータで事後学習した代表的な4つのモデルの最高27%を上回った。テクニカルレポートによると、この10種類の評価は双腕のFrankaで実施した。比較したモデルは「π0.5」「XR-1」「GR00T N1.7」「MolmoAct2」で、作業ごとに設定を変えて試し、成績のよかった設定の結果を採った。A-0は全作業で1つの学習手順を使った。
事前学習済みと事後学習済みのモデルの重みはHugging Faceで、事後学習用のコード、推論用のコード、YUBIでデータを集めるためのコードはGitHubで公開した。事後学習はGPUを8基積んだ1台の計算機で4時間かからない。学習に使ったデータセットも公開する予定だが、時期は決まっていない。成果は経済産業省とNEDOの委託事業によるもので、AIRoAは2026年11月9〜12日に米国オースティンで開かれるロボット学習の国際会議「CoRL 2026」で紹介する。