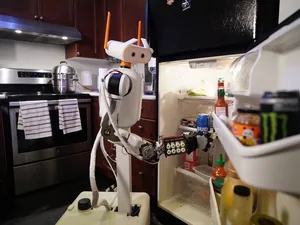

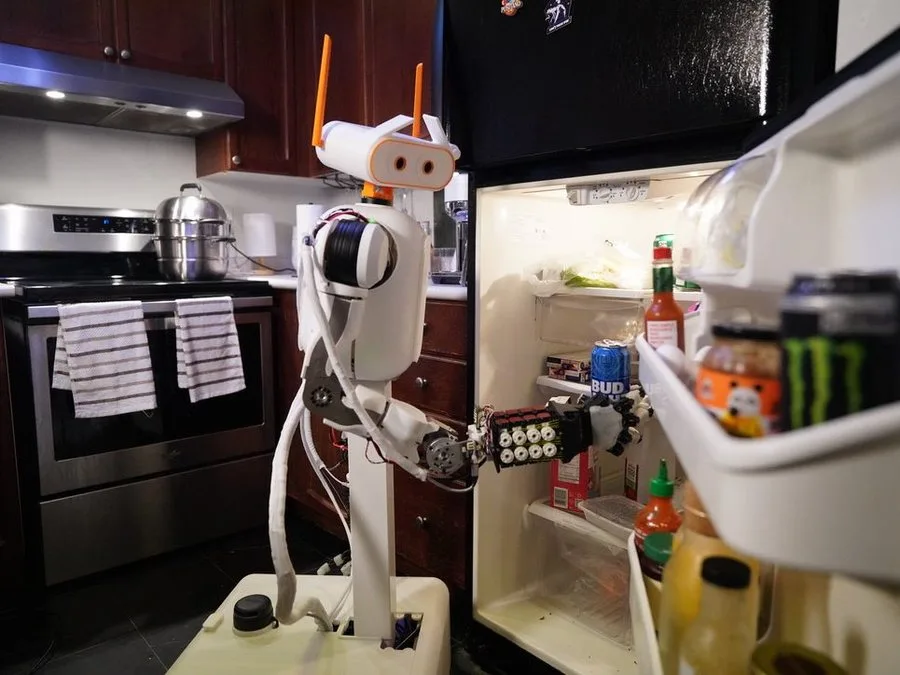
米ニューヨーク大学(NYU)のロボティクス・身体性知能センターなどの研究チームは2026年11月3日、2本の腕と人の手に近い多指ハンド、移動台車を備えたロボット「MABEL」の論文をプレプリントサーバーのarXivで公開した。自由度(動かせる関節の軸の数)は56で、部品代は8056ドル(約130万円)だ。設計ファイル、ファームウェア、制御ソフト、シミュレーション用のモデル、学習の仕組みをオープンソースで公開している。
論文によると、移動、高さの調節、視線の移動、両手の器用な作業をあわせ持つ市販のロボットは6万9000〜12万ドル(約1100万〜1900万円)する。オープンソースの機体は安いものの、多くは位置制御のサーボと開閉だけのグリッパーを使い、できる動作が限られる。MABELはこれらを部品代で市販品の約10分の1にまとめた。
腕はオープンソースの「OpenArm」を基にした7自由度で、手には17自由度の「ORCA」を付けた。胴体は前後に傾けられ(−60〜15度)、昇降の機構にはスタンディングデスク用の昇降柱を使って高さを0.635m変えられる。首は3自由度で、頭のステレオカメラを体と別に動かせる。指先は床から2.23mの高さまで届く。腕と胴体は外から押されると動く構造で、人や物に柔らかく触れられる。重さは61.8kg、高さは1.16〜1.80mだ。
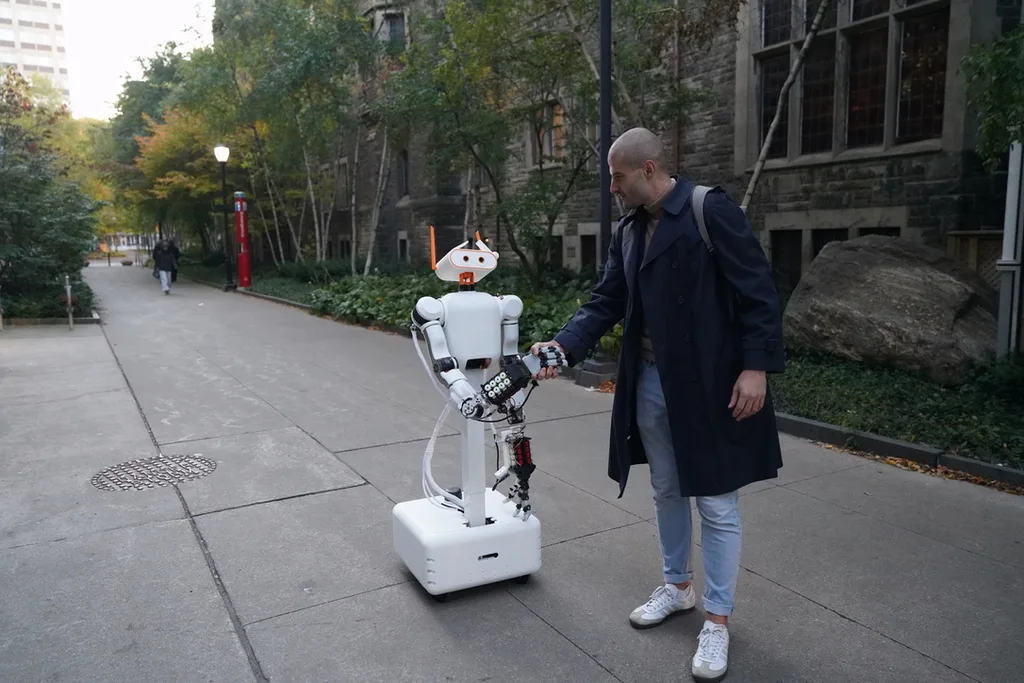
台車は向きを変えられる駆動輪のモジュール3個で全方向に動く。先行研究の機体が使う4個の構成より約700ドル(約11万円)安くなる一方、支える面積が狭くなるため、昇降の高さに応じて台車の速度を抑え、転倒を防ぐ。部品の多くは既製品で、レーザーカットの板金と3Dプリントの部品を組み合わせる。研究チームは公開した設計と部品表から2台目を作り、部品の状態から動作の確認までを約2週間で終えた。電源は24Vのバッテリーで、約4時間動く。
操作にはAppleのヘッドセットApple Vision Proを使う。手持ちのコントローラーは使わず、操作する人の頭と手の動きだけで、台車、昇降、胴体、首、腕、指をまとめて動かす。ロボットのカメラ映像がヘッドセットに届くまでの遅れは、ロボットのWi-Fiにつないだ場合で平均137ミリ秒だった。Vision Proで集めた80回分の実演データから、物をつかんで皿に置く動作を学習させたところ、10回中8回成功した。
ハードウェアはCERN-OHL-S-2.0、ソフトウェアはApache-2.0のライセンスで公開している。論文では今後の課題として、昇降の機構を腰、膝、足首の関節に置き換え、より速く自然に動ける体にする設計を挙げている。