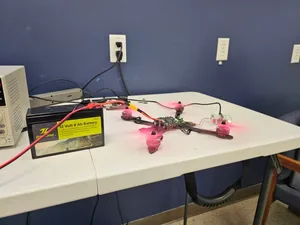

シングルボードコンピューター「BeagleBone」シリーズを手がけるBeagleBoard.orgは、ブラシレスモーター4個を1枚で駆動する制御基板「BeagleConnect QuadESC」の製品ページと設計データを公開した。ロボットやドローンの推進、モーション制御の開発向けで、KiCadの回路図・基板データとファームウェアのソースをGitHubで公開している。価格と発売時期は発表していない。
基板の大きさは60×48mmで、3相モーターの駆動回路を4組載せる。モーターごとに電流と相電圧を測る回路を持ち、駆動回路の近くに置いた温度センサー4個で基板の温度を、別の回路で電池の電圧を監視する。電源は3〜6セルの電池を想定し、入力電圧は9〜25.2Vとしている。
QuadESCの制御には同じく公開された小型モジュール「BeagleConnect Torque」を使う。Torqueは25.4×38.1mmの基板に米Texas InstrumentsのArm Cortex-M33マイコン「AM13E23019」を載せ、フラッシュメモリーは512KB、SRAMは128KBある。制御の計算に使う三角関数の演算回路と、AIの推論向けの回路も内蔵する。CAN FDの通信回路とSparkFunのQwiic規格の端子を持ち、BeagleBoard.orgはロボットやCANでつなぐ機器向けの単体のモジュールとしても位置づけている。
QuadESCはCANで外部の機器とつながり、ドローンのフライトコントローラーとは4系統の指令やテレメトリーを通す8ピンの端子で接続する。製品ページはモーター1個あたり連続40A、瞬間70Aという数値を挙げる。ただし、この電流値は確立した定格ではなく設計目標で、許される電流は冷却や周囲温度、通電時間で変わると注記している。
モーターを回すためのファームウェアは付属しない。出荷時のROMにはTexas Instrumentsのブートローダーが入っており、モーターをつなぐ前に用途に合ったファームウェアを書き込むよう資料は求めている。フライトコントローラーが送る制御信号「DShot」の解釈も、書き込むファームウェア次第だ。BeagleBoard.orgによる報道発表は見つかっておらず、製品ページとGitHubで情報を公開している。