
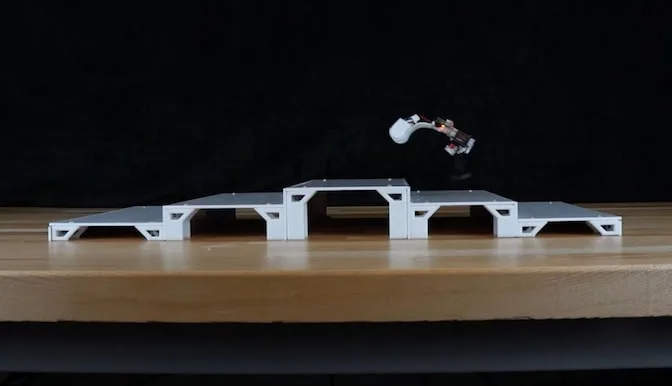
米カリフォルニア大学ロサンゼルス校(UCLA)と米ミシガン大学の研究チームが、曲げた弾性棒を捻ったときの「跳ね返り」を推進力にする小型ロボットを開発した。小さなモーターでも強い動きを生み出せ、跳ねて進み、階段を上り下りし、パドルを付ければ水面を泳ぐ。論文は学術誌Science Advancesに掲載された。
仕組みは、身近な現象を利用している。柔らかい棒を曲げて両端を捻っていくと、ある点で溜まった力を逃がすように形を変える。ただし、その変わり方は一定ではない。曲げと捻りの組み合わせによって、じわじわと形が変わる場合もあれば、一気に別の形へ跳ね返る場合もある。後者なら強い一押しになる。
研究チームはシミュレーションと実験で、確実に一気に跳ね返る条件を探った。そのうえで、ばねを一部切り出したようならせん形に棒を成形し、跳ね返りの力を最大にしつつ、次の跳ね返りへすぐ戻れる形に最適化した。
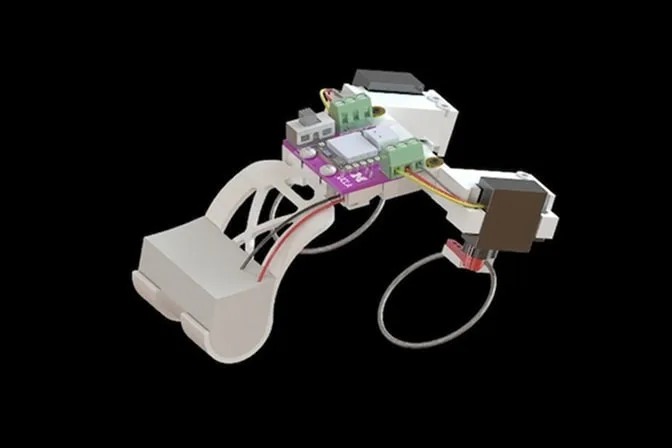
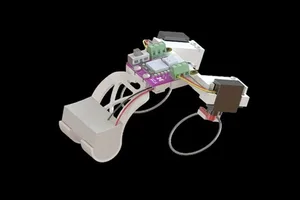
ロボットは手のひらほどの大きさで、重さは約110gある。後ろ側に、輪にした弾性棒が2本ある。小型のサーボモーターが棒を捻り、跳ね返らせたあと、捻りを戻して次の動作に備える。前へ跳ねる動きは、カエルを思わせる。
木やガラスのような硬い面から、革のように柔らかく滑りやすい面まで進めた。屋外では砂地と芝生を渡った。ロボットの背丈とほぼ同じ高さの草の中では、硬い脚を持つ同じ大きさのロボットよりずっと遠くまで進んだという。速さは1秒間に体長の約3倍で、研究チームは海へ向かうアカウミガメの子どもと同程度だとしている。
2本の棒を違う速さで動かせば向きを変えられる。研究チームは遠隔操作で、岩を置いた小さな砂場の中を移動させた。光センサーを使い、光のほうへ自動で近づく簡単な動作も試している。
UCLAのKhalid Jawed准教授は、棒が一気に跳ね返るかどうかを決めるのは大きさではなく形だと説明する。そのため同じ設計の考え方を幅広い大きさに当てはめられ、幅が数mmのロボットにも道が開けると述べた。共同で研究を率いたミシガン大のXiaonan Huang助教は、本来なら大きなモーターや複雑な制御が要る仕事を、ロボットの機構そのものに担わせられると話している。